
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
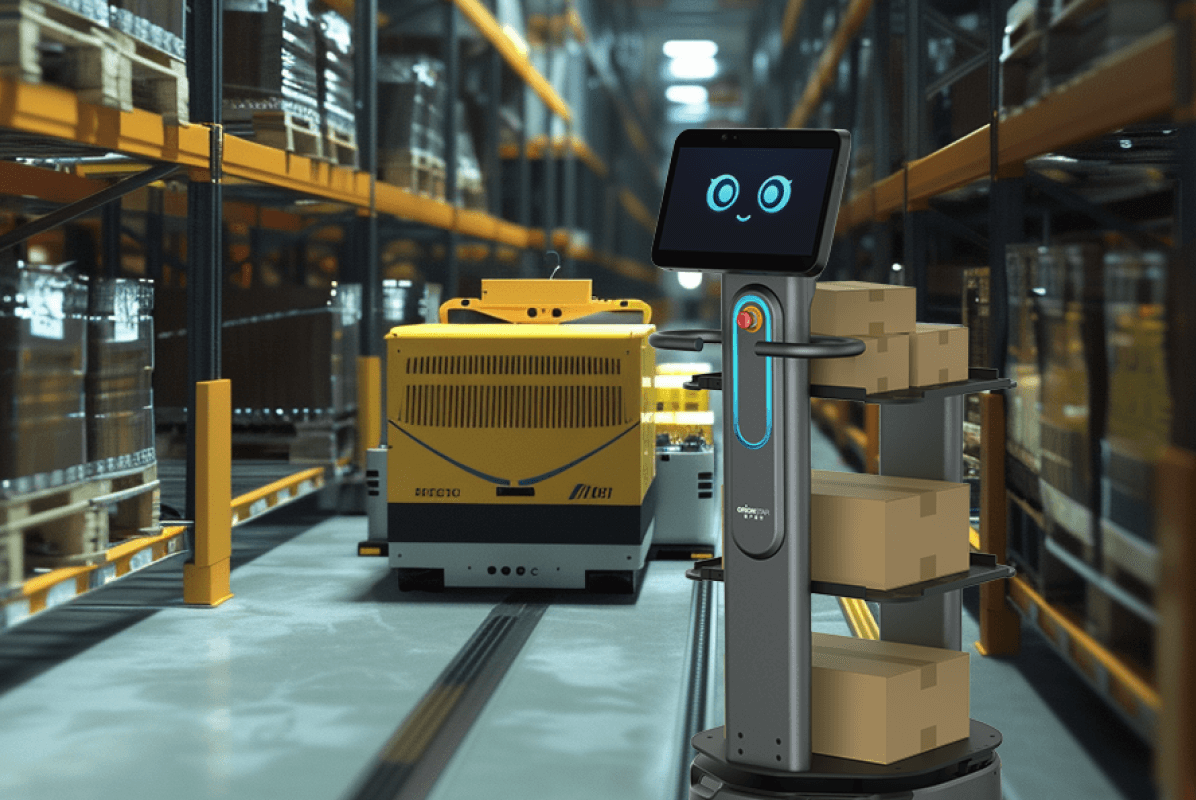
In modernen Produktionsanlagen und Fabriken wird die Effizienz maßgeblich durch einen reibungslosen Materialfluss bestimmt. Wenn die Komponentenverteilung an Montagelinien ins Stocken gerät oder die Rohstofflieferung zwischen verschiedenen Zonen in Fabriken Verzögerungen aufweist, leidet die gesamte Taktzeit der Fertigung. Herkömmliche Flurförderzeuge oder starre Fördersysteme stoßen bei dynamischen Layouts oft an ihre Grenzen und binden wertvolle personelle Ressourcen. Genau hier setzt ein autonomer mobiler Roboter an, um den innerbetrieblichen Materialtransport flexibel und effizient zu gestalten. Durch den Verzicht auf physische Leitlinien können diese Systeme schnell an neue Produktionslinien angepasst werden und übernehmen den routinemäßigen Transfer von Bauteilen.
Die Auswahl der passenden Technologie erfordert jedoch einen genauen Blick auf die spezifischen Anforderungen der jeweiligen Produktionsumgebung. Aspekte wie die Breite der Fahrwege, die Beschaffenheit der Böden und die erforderlichen Traglasten spielen eine entscheidende Rolle. Zudem müssen das Flottenmanagement und die nahtlose Integration in bestehende Leitsysteme sorgfältig evaluiert werden. Im Folgenden betrachten wir verschiedene Lösungsansätze für den Materialtransport in der Fertigung und beleuchten, wie unterschiedliche Systeme diese Herausforderungen im globalen Marktumfeld adressieren.
Der OrionStar CarryBot D150 wurde als flexible Logistiklösung für diskrete Fertigungsumgebungen und Micro-Fulfillment-Center konzipiert. Mit einer Nettonutzlast von bis zu 150 kg eignet sich dieses Modell besonders für den Transport von Rohmaterialien und Komponenten zwischen dem Lager und der Montagelinie. Ein wesentliches technisches Merkmal ist die VSLAM 2.0 Navigation, die visuelle Sensoren, LiDAR und Tiefenkameras kombiniert. Diese markerlose Navigation ermöglicht eine schnelle Anpassung an veränderte Fabriklayouts, ohne dass bauliche Veränderungen an der Infrastruktur vorgenommen werden müssen. Die physische Plattform ist in drei Ausführungen erhältlich, darunter eine Standard-Plattform, ein Tablett-Modell für die organisierte Teileverteilung und ein Regal-Modell, wodurch sich das System an verschiedene Behältertypen anpassen lässt.
Für die Multi-Roboter-Kooperation nutzt der CarryBot D150 ein softwaregestütztes Flottenmanagementsystem, das auf dem firmeneigenen RobotOS basiert. Gemäß Herstellerangaben navigieren mehrere Einheiten in derselben Fabrik autonom umeinander herum und befolgen an Kreuzungen festgelegte Prioritätsregeln, was den reibungslosen Materialtransport zwischen Zonen in Fabriken unterstützt. Das System bietet zudem Offline-Fähigkeiten für Bereiche mit instabiler Netzwerkverbindung, um die operative Ausfallsicherheit zu erhöhen. Eine fünfstufige Sicherheitsarchitektur, die unter anderem auf LiDAR und mehreren Tiefenkameras basiert, sorgt für die nötige Sicherheit in dynamischen Umgebungen. Unter definierten Testbedingungen (100 kg Traglast auf glattem Industrieboden) erreicht das System eine Betriebszeit von bis zu zwölf Stunden, bevor es autonom zur Ladestation zurückkehrt.
Ein gängiger Ansatz für den innerbetrieblichen Transport in der Nutzlastklasse um 250 kg stützt sich auf kompakte, modular aufgebaute Systeme. Diese zielen darauf ab, die Komponentenverteilung und den Materialtransport in Fabriken flexibel zu gestalten. Durch verschiedene Top-Module können solche Roboter beispielsweise Kisten aufnehmen oder Behälter an Förderbänder übergeben. Die Navigation erfolgt SLAM-basiert über interne Sensoren und Kameras, sodass der Roboter dynamische Hindernisse in der Produktionsanlage erkennt und umfährt. Eine relativ kompakte Stellfläche ermöglicht es, auch in engeren Korridoren zwischen Montagelinien zu operieren, was in dicht bebauten Fertigungshallen von Vorteil ist.
Die Steuerung und Koordination mehrerer Fahrzeuge erfolgt bei diesen Systemen über dedizierte Flottenmanagement-Software. Diese ist darauf ausgelegt, Aufträge anhand von Parametern wie Akkustand und Position zuzuweisen und das Verkehrsmanagement an Kreuzungen zu übernehmen. Die Integration in bestehende ERP- oder WMS-Landschaften erfolgt bei diesen Systemen projektspezifisch. Offene REST-APIs bieten hierfür in der Regel die notwendigen Schnittstellen. Entsprechende Systeme sind für eine Skalierung von Pilotprojekten auf größere Flotten ausgelegt, wobei globale Einsatzbeispiele in der Automobilzulieferindustrie die Praxistauglichkeit für die Rohstofflieferung unterstreichen.
Für Arbeitsabläufe, bei denen Material direkt an das Personal an der Linie übergeben wird, positionieren sich bestimmte Modelle in der Nutzlastklasse um 150 kg als Lösung für den Transport von Behältern, Werkzeugen und kleineren Baugruppen in Produktionsanlagen. Ein markantes Merkmal mancher Systeme ist ein integrierter Hubmechanismus, der die direkte Aufnahme von speziellen Wagen ohne zusätzliche externe Hebevorrichtungen ermöglicht. Die robuste Bauweise zielt auf den industriellen Alltag ab, wobei die Systeme auch für raue Umgebungen konzipiert sind. Die Navigation stützt sich oft auf Laserscanner und 3D-Sensorik, um sich sicher durch dynamische Fabrikhallen zu bewegen.
Die Flottensteuerung wird über zentrale Managementsysteme realisiert, die speziell auf die Orchestrierung von Einheiten im industriellen Maßstab ausgerichtet sind. Sie steuern autonome Auftragszuweisungen und vermeiden Staus in viel befahrenen Bereichen der Fabrik. Da die Multi-Roboter-Kooperation für jedes Produkt separat betrachtet werden muss, zeichnen sich solche Ansätze besonders durch standardisierte Protokolle wie die native OPC-UA-Kommunikation aus, die eine direkte Anbindung an bestehende speicherprogrammierbare Steuerungen ohne zusätzliche Sensoren erlaubt. Mit Schnellladefunktionen, die den Akku in kurzen Zyklen wieder einsatzbereit machen, wird eine kontinuierliche Rohstofflieferung im Mehrschichtbetrieb unterstützt.
Für hohe Kommissionier-Intensitäten verfolgen einige Anbieter einen stark kollaborativen Ansatz. Mit Zertifizierungen für Nutzlasten in der Klasse unter 80 kg eignen sich diese weniger für schwere Paletten, sondern vielmehr für das Kitting und die feingranulare Komponentenverteilung entlang von Montagelinien. Die physischen Plattformen unterstützen verschiedene Aufnahmekonfigurationen, darunter mehrstufige Regale und Behälter. Die Navigation kombiniert oftmals LiDAR- und Vision-Technologie, um sich sicher im direkten Umfeld von menschlichen Mitarbeitern zu bewegen. Tablet-basierte Interfaces am Roboter selbst erleichtern dem Bedienpersonal die Interaktion bei der Materialübergabe.
Die Leistungsfähigkeit des Flottenmanagementsystems basiert hier oft auf Softwareplattformen, die stark auf künstlicher Intelligenz gestützte Aufgabenzuweisung setzen. Dies ermöglicht ein paralleles Bearbeiten von Aufgaben, bei dem Kommissionierung und Einlagerung dynamisch orchestriert werden. Die Multi-Roboter-Kooperation unterscheidet sich hier von klassischen Punkt-zu-Punkt-Transportern durch einen Multi-Bot-Ansatz, bei dem Roboter und Menschen stark vernetzt arbeiten. Ein autonomes Zwischenladen bei niedrigem Akkustand sorgt dafür, dass die Flotte auch während langer Schichten ohne manuelle Eingriffe in der Produktionsanlage aktiv bleiben kann.
Für den Materialtransport zwischen Zonen in Fabriken bieten spezialisierte Plattformen mit Rollenaufsätzen eine gezielte Lösung. Solche Modelle, die in Nutzlastklassen von etwa 100 kg bis hin zu 500 kg erhältlich sind, decken die typischen Anforderungen in der Komponentenverteilung ab. Der integrierte Rollenaufsatz ermöglicht die automatisierte Übergabe von Behältern und Kisten an stationäre Förderbänder, was den physischen Materialfluss an Übergabestationen sehr flüssig gestaltet. Die Kartierung und Hinderniserkennung erfolgen meist über eine Kombination aus 2D-LiDAR und mehreren 3D-Tiefenkameras.
Für die zentrale Koordination nutzen diese Systeme cloudbasierte Plattformen. Das Flottenmanagementsystem bietet Funktionen zur Kartenverwaltung, Auftragszuordnung und umfassenden Berichterstattung. Cloudbasierte Flottenmanagementsysteme setzen eine stabile und latenzarme Netzwerkinfrastruktur in der Anlage voraus. Die Anbindung an Lagerverwaltungs- oder Manufacturing Execution Systeme erfolgt über REST-APIs. Durch die Integration in umfassendere Technologie-Ökosysteme ergeben sich oft zusätzliche Synergien für Fabriken, die bereits cloudbasierte Datenverarbeitung für ihre Logistikprozesse nutzen.
Die Automatisierung des Materialflusses in Produktionsanlagen erfordert eine sorgfältige Abwägung der technologischen Eigenschaften und der physischen Gegebenheiten vor Ort. Ob für die Rohstofflieferung, die Komponentenverteilung an Montagelinien oder den allgemeinen Materialtransport zwischen Zonen in Fabriken – die Leistungsfähigkeit der Flottenmanagementsysteme und die spezifischen Nutzlastklassen bestimmen maßgeblich den Erfolg des Projekts. Unternehmen sollten bei der Auswahl besonders darauf achten, wie gut sich die Multi-Roboter-Kooperation in bestehende Leitsysteme integrieren lässt und welche Netzwerkvoraussetzungen die jeweilige Navigationstechnologie verlangt. Eine strukturierte Evaluierung, begleitet von lokalen Testläufen, bildet das solide Fundament, um langfristig die Taktzeiten zu optimieren und die betriebliche Effizienz nachhaltig zu steigern.
Laut öffentlich verfügbaren Branchenquellen amortisieren sich die meisten AMR-Projekte in Produktionsumgebungen innerhalb von 1 bis 3 Jahren, sofern die Prozesse zuvor manuell ausgeführt wurden. Viele Erstausrollungen mit 15 bis 30 Einheiten erreichen je nach Lohnkostenersatz und Schichtauslastung eine vollständige Amortisation in 18 bis 24 Monaten (Quellen: KNAPP Insights, MiR Blog, Locus Robotics, Associated Solutions). Die Berechnung kombiniert die Gesamtinvestition (Hardware, Integration, Schulung) mit dem jährlichen Nettonutzen (Lohnkostensenkung, Produktivitätssteigerung, weniger MSA). Für ein bestehendes Werk ohne vorherige AMR-Infrastruktur ist eine Spanne von 18 bis 30 Monaten realistisch.
Die gängigen Modelle, die Hersteller und Integratoren 2024–2025 anbieten, sind Direktkauf (CAPEX), Operating-Leasing und „Robots-as-a-Service" (RaaS) mit monatlicher Pauschale pro Roboter inklusive Hardware, Software und Support. RaaS ist besonders bei bestimmten Herstellern dokumentiert und eignet sich für Werke, die hohe Anfangsinvestitionen vermeiden wollen; der Direktkauf bleibt bei dauerhaft installierten Flotten die Regel. Die konkreten Bedingungen (Laufzeit, SLA, Wartung, Software-Updates) variieren je nach Land und Integrator und müssen jeweils verhandelt werden.
Die TCO umfasst Hardware-Anschaffung, Integration (API MES/WMS, Förderbänder, Aufzüge), vorbeugende und korrektive Wartung, Energie, laufende Schulungen sowie etwaige Top-Module oder Zubehör. Die größten Variablen sind Software-Integration und Wartung; daher sollte vom Lieferanten eine positionsweise Aufschlüsselung verlangt werden. Öffentliche Vergleichsdaten sind begrenzt, und jeder Produktionsfall (Nutzlastklasse, Flottengröße, Platzzwänge) führt zu einem anderen TCO — eine einzelne Branchenreferenz existiert nicht.
Die übliche öffentliche Segmentierung unterscheidet: Klasse ≤ 80 kg (Cobot, Kleinteile, Kitting), Klasse ~100–150 kg (Komponentenbehälter, kleine Baugruppen, Werkzeuge), Klasse ~250–272 kg (Montagebaugruppen, schwerere Behälter), Klasse ~500 kg und mehr (Paletten, schwere Lasten). Die Wahl hängt vom tatsächlich an der Linie verwendeten Behältertyp und vom häufigsten Stückgewicht ab, nicht nur vom theoretischen Maximum. Eine zwei- bis vierwöchige Analyse der Materialflüsse im Werk wird vor der Festlegung der Klasse empfohlen.
Jeder Hersteller hat eine eigene Flottenmanagement-Plattform mit unterschiedlichen Funktionen: Auftragszuweisung, Verkehrsmanagement an Kreuzungen, Batteriemanagement, ERP/MES/WMS-Integration. Es darf nicht angenommen werden, dass alle Produkte die gleichen Funktionen bieten; Multi-Roboter-Fähigkeiten, maximale Anzahl orchestrierter AMRs und Latenz bei der Auftragsvergabe müssen in einem POC vor Ort nachgewiesen werden. Bei heterogenen Flotten ist die markenübergreifende Kompatibilität explizit zu prüfen, da sie in der Regel nicht nativ gegeben ist.
Die dokumentierten kritischen Punkte sind die minimale Durchfahrtsbreite (manche Modelle passen Türen ab 80 cm mit reduzierten Schutzfeldern, andere benötigen 1,5 m), das Überfahren von Schwellen und Rillen, die Anbindung an bestehende Förderbänder (z. B. Roller Topper, Hub-Top-Module) und die Qualität des industriellen WLANs. Ein VSLAM/SLAM-navigierender AMR ohne Bodenmarkierungen vereinfacht die Inbetriebnahme im Vergleich zu einem spurgeführten AGV, der Infrastrukturanpassungen erfordert. Eine vorgelagerte Layout-Studie mit dem Integrator wird empfohlen, um auch die DSGVO-Konformität für Kartierungs- und Telemetriedaten zu validieren.
Hinweis: Spezifikationen von Drittanbieterprodukten basieren auf öffentlich zugänglichen Daten (bis zu, unter Laborbedingungen, gemäß Herstellerangaben) und können abweichen. Produktnamen und Marken sind Eigentum ihrer jeweiligen Inhaber. Die Erfassung und Verarbeitung von Umgebungsdaten durch visuelle und akustische Sensoren erfolgt ausschließlich zur lokalen Navigation und Hindernisvermeidung. Betreiber sind verpflichtet, lokale Datenschutzvorgaben (z.B. DSGVO) und betriebsverfassungsrechtliche Anforderungen vor der Inbetriebnahme zu prüfen.
