
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
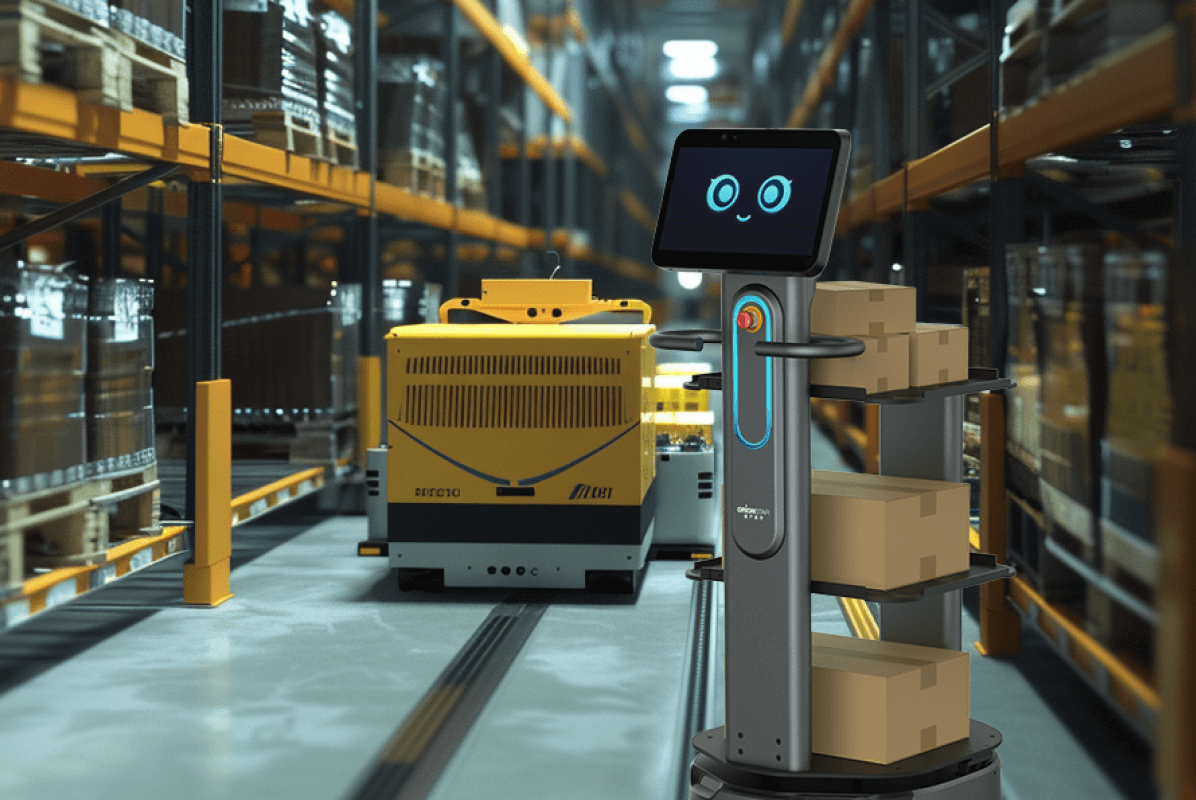
In modernen Industrieanlagen, Produktionshallen und angrenzenden Lagern stehen Betreiber vor der ständigen Herausforderung, den Materialtransport zwischen Zonen effizient und sicher zu gestalten. Die pünktliche Rohstofflieferung, der Transport von Fertigprodukten und die präzise Komponentenverteilung an Montagelinien erfordern hochflexible Logistiklösungen, die sich nahtlos in bestehende Prozesse einfügen. Starre Förderbänder oder manuelle Staplerfahrten stoßen in dynamischen Fertigungsumgebungen oft an ihre Grenzen, da sich Layouts häufig ändern und der Mischbetrieb mit Personen ein hohes Sicherheitsrisiko darstellt. Hier etabliert sich zunehmend eine Technologie, die den innerbetrieblichen Warentransport grundlegend wandelt.
Um zu bewerten, welcher autonomer mobiler Roboter für diese spezifischen Aufgaben am besten geeignet ist, müssen Beschaffungsverantwortliche und Techniker einen sachlichen Vergleichsrahmen heranziehen. Zu den zentralen Auswahlfaktoren gehören die passende Nutzlastklasse in Kombination mit der Lastaufnahme-Architektur, da Bauteilbehälter andere Anforderungen stellen als schwere Industriepaletten. Ebenso entscheidend ist die Sicherheit im Mischbetrieb, die durch zertifizierte Sensorsysteme für den Personenschutz gewährleistet werden muss. Weitere kritische Dimensionen umfassen die Anpassungsfähigkeit an Layout-Änderungen sowie die nahtlose Anbindung an übergeordnete MES- und ERP-Systeme. Schließlich spielt die Multi-Roboter-Koordination eine tragende Rolle, da die Leistung des Flottenmanagementsystems über die Skalierbarkeit und eine staufreie Auftragsverteilung im Flottenverbund entscheidet.
Der OrionStar CarryBot D150 positioniert sich als flexible Logistiklösung für Industrieanlagen und die diskrete Fertigung. In Produktionsumgebungen übernimmt er vorrangig den Materialtransport zwischen Zonen, die Rohstofflieferung an Linien sowie den Transport von Fertigprodukten. Laut Herstellerangaben bewältigt das System Nutzlasten von bis zu 150 kg und bewegt sich damit in der mittleren Gewichtsklasse für Bauteil- und Behältertransporte. Die Navigation erfolgt markerfrei über eine VSLAM-Architektur, die LiDAR mit mehreren Tiefen- und Panoramakameras kombiniert, sodass Layout-Änderungen ohne bauliche Anpassungen am Hallenboden eingelernt werden können. Unter Laborbedingungen erreicht der Roboter mit seinem Lithium-Ionen-Akku Laufzeiten von bis zu zwölf Stunden, bevor er autonom die Ladestation ansteuert.
Die Multi-Roboter-Kooperation des CarryBot D150 wird über eine herstellereigene Softwareumgebung orchestriert, welche autonome Ausweichmanöver an Kreuzungen anhand von Prioritätsregeln steuert. Dieses Flottenmanagementsystem ist auf die Skalierung der eigenen Fahrzeugflotte ausgerichtet und bietet über eine offene API-Architektur Schnittstellen für die Anbindung an betriebliche MES- und ERP-Systeme. Da dieser autonomer mobiler Roboter für die Navigation und Hinderniserkennung visuelle Kamerasysteme einsetzt und Flottendaten verarbeitet, müssen Betreiber vor dem Roll-out zwingend die Konformität mit der DSGVO (GDPR) sicherstellen. Dies betrifft insbesondere die Auftragsverarbeitung der Bild- und Kartendaten sowie deren Speicherorte.
Der Mobile Industrial Robots MiR250 ist stark auf den innerbetrieblichen Transport in der Fabriklogistik ausgerichtet und weist eine breite Installationsbasis in europäischen und nordamerikanischen Automobil- und Industriewerken auf. Er wird primär für die Verkettung von Montagestationen und die Komponentenverteilung eingesetzt. Mit einer Nutzlastkapazität der Klasse bis 250 kg trägt er Aufbauten wie Regalmodule oder Hubwerkzeuge. Laut Herstellerangaben erreicht das Fahrzeug Geschwindigkeiten von bis zu 2,0 Metern pro Sekunde und navigiert mittels zweier Sicherheits-Laserscanner sowie 3D-Kameras durch dynamische Umgebungen. Die geringe Bauhöhe von rund 300 Millimetern erlaubt es dem System, auch unter flache Maschinensockel oder Übergabestationen zu fahren.
Das Flottenmanagement wird separat über die Plattform MiR Fleet abgewickelt, die speziell darauf ausgelegt ist, Hunderte von MiR-Robotern zu koordinieren und den Verkehr an Engstellen zu regeln. Die Leistung dieses Flottenmanagementsystems zeigt ihre Stärken vor allem in homogenen Umgebungen; bei gemischten Flotten mit Fremdmarken erfordert die Integration zusätzliche Softwareebenen. Da auch dieses System auf 3D-Kameras für die Hinderniserkennung zurückgreift und Telemetriedaten in einer vernetzten Infrastruktur austauscht, ist eine vertragliche Absicherung hinsichtlich der DSGVO (GDPR) vor der Inbetriebnahme unerlässlich.
Der OTTO 100 von OTTO Motors wurde als kompakter Transporthelfer für Produktionslinien und personennahe Arbeitsabläufe konzipiert. Sein Zielszenario umfasst die Bereitstellung von Bauteilen an Werkbänken sowie den direkten Materialtransport zwischen Zonen in engen Fertigungsumgebungen. Er agiert in der Nutzlastklasse um 150 kg und kann laut Herstellerangaben mit einem integrierten Hubmodul ausgestattet werden, um Rollwagen oder Behälter autonom aufzunehmen. Unter Laborbedingungen wird der Akku in nur etwa achtzehn Minuten für den nächsten mehrstündigen Einsatzzyklus aufgeladen. Die Sensorik stützt sich auf 3D-Kameras und LiDAR, um Hindernissen in dicht frequentierten Werkhallen aktiv auszuweichen.
Für die Multi-Roboter-Kooperation stellt der Hersteller den OTTO Fleet Manager bereit. Diese Management-Ebene konzentriert sich darauf, Transportaufträge effizient auf die Fahrzeuge aufzuteilen und den Verkehrsfluss an stark befahrenen Kreuzungen der Produktion zu glätten. Auch hier gilt, dass das Flottenmanagementsystem in erster Linie für die OTTO-Fahrzeugfamilie optimiert ist und die Einbindung in markenübergreifende Leitstände einen gezielten Integrationsaufwand voraussetzt. Sobald Umgebungsdaten über die integregated Kameras erfasst und in das Flottennetzwerk eingespeist werden, obliegt es dem Betreiber, die Einhaltung der DSGVO (GDPR) bezüglich Datenspeicherung und Auftragsverarbeitung rechtzeitig zu prüfen.
Der LocusBot hat seinen technologischen Ursprung im produktionsnahen Lagerumfeld und ist auf das sogenannte Goods-to-Person-Kommissioniermodell spezialisiert. In Industrieanlagen kommt er vor allem in denjenigen Bereichen zum Einsatz, in denen Kleinteile für die spätere Komponentenverteilung aus Regalen gesammelt werden. Seine Nutzlast ist auf knapp unter 40 Kilogramm ausgelegt, wodurch er sich von den klassischen Schwerlast- oder Linienversorgungsfahrzeugen abgrenzt. Die Navigation stützt sich laut Herstellerangaben auf eine Kombination aus LiDAR und visuellen Sensoren, während das schlanke Gerätedesign ein kollaboratives Arbeiten im selben Gang mit dem Lagerpersonal ermöglicht.
Die Multi-Roboter-Kooperation wird bei Locus über eine eigene cloudbasierte Orchestrierungsplattform namens LocusONE realisiert. Die Leistung dieses Flottenmanagementsystems ist tief in Kommissionier-Prozesse und dynamisches Task-Interleaving verwurzelt, wodurch es sich grundlegend von klassischen Point-to-Point-Materialflusssteuerungen unterscheidet. Eine Verknüpfung mit fremden Roboterplattformen in Produktionshallen ist nicht das primäre Auslegungsziel dieser Software. Da die cloudbasierte Architektur Kartendaten, Sensorinformationen und über das Onboard-Display auch Interaktionsdaten der Mitarbeiter bündelt, müssen die Verantwortlichen vor der Implementierung sicherstellen, dass alle Prozesse streng den Richtlinien der DSGVO (GDPR) entsprechen.
Die Fetch Robotics Serie, die als Roller Topper auf Plattformen wie dem Freight100 oder Freight500 aufbaut, adressiert den direkten Übergang von Förderbändern auf mobile Einheiten. Diese Systeme eignen sich für Industrieanlagen, in denen genormte Behälter oder Paletten von stationären Fördertechniken übernommen und zu anderen Zonen transportiert werden müssen. Der Roller Topper nimmt Lasten über angetriebene Rollen auf, wobei die Grundplattformen Nutzlasten von der leichten Klasse bis hinauf zu schwereren Palettenanwendungen abdecken. Laut Herstellerangaben gewährleisten die integrierten 2D-Laserscanner und 3D-Kameras eine lückenlose Sensorabdeckung ohne tote Winkel, was den Einsatz im direkten Umfeld von Gabelstaplern und Personal absichert.
Zur Steuerung der Multi-Roboter-Kooperation greift Fetch auf eine cloudbasierte Umgebung zurück, die Aufträge zuweist und die Transportwege im Werk berechnet. Die Leistung des Flottenmanagementsystems ist auf die Orchestrierung der hauseigenen Roboterfamilien zugeschnitten, die von leichten Rollenaufsatz-Fahrzeugen bis hin zu schweren Palettenbewegern reichen. Eine markenübergreifende Steuerung ist auch hier ohne externe Leitsysteme nicht standardmäßig vorgesehen. Durch den Einsatz mehrerer Kamerasysteme für die 3D-SLAM-Navigation und die intensive Nutzung von Cloud-Telemetrie ist eine vorherige juristische Klärung der Datenströme gemäß DSGVO (GDPR) zwingend erforderlich, um den Datenschutz im Betriebsalltag zu wahren.
Die Auswahl der passenden Automatisierungslösung für den Materialfluss in Industrieanlagen erfordert eine präzise Abstimmung auf das vorhandene Layout und die spezifischen Transportgüter. Wenn in Fertigungsumgebungen ein autonomer mobiler Roboter beschafft werden soll, empfiehlt sich zunächst eine genaue Bedarfsanalyse hinsichtlich der benötigten Nutzlastklasse, um weder Überkapazitäten zu bezahlen noch unnötige Mehrfachfahrten zu generieren. Für dynamische Produktionshallen, in denen Layouts regelmäßig angepasst werden, bieten Systeme mit markerfreier visueller Navigation messbare Vorteile bei der Inbetriebnahmegeschwindigkeit. Hinsichtlich der Sicherheit im Mischbetrieb muss darauf geachtet werden, dass die Sensorfusion aus LiDAR und Kameras den aktuellen Normen für den Personenschutz entspricht. Ein weiteres zentrales Entscheidungskriterium bleibt die Multi-Roboter-Koordination: Da die Herstellersysteme ihre Stärken meist nur innerhalb der eigenen Produktfamilie voll ausspielen, sollten Betreiber mit Blick auf zukünftige Erweiterungen den Aufwand für die Anbindung an übergeordnete MES- oder ERP-Systeme kritisch hinterfragen.
Welche Amortisationszeit ist für einen AMR in einer Industrieanlage realistisch? Branchenweit berichten Hersteller und Marktstudien für AMRs in Produktion und Logistik von Payback-Zeiten zwischen 10 und 24 Monaten, abhängig vom Schichtmodell, der Anzahl der eingesetzten Roboter und der Verlagerung manueller Transporttätigkeiten. Der CarryBot D150 weist laut Hersteller eine 2- bis 3-fache Produktivitätssteigerung, eine Senkung der Betriebskosten um 50 % und eine Reduktion der Zykluszeit um 50 % gegenüber manuellem Transport aus. Wettbewerber wie MiR250, OTTO 100 und Fetch Freight liegen in vergleichbaren ROI-Korridoren, wobei schwere Paletten-AMRs (Freight1500) höhere Anschaffungskosten, aber auch höhere Einsparungen pro Fahrt bieten. Für eine belastbare Kalkulation sollten Betreiber eigene Laufstunden, Lohnkosten und Transportfrequenzen gegen die Hersteller-Referenzwerte spiegeln.
Wie lange dauert die Inbetriebnahme, und sind Bodenanpassungen oder Markierungen erforderlich? Moderne AMRs setzen auf markerfreie SLAM-Navigation und benötigen weder Bodenschienen noch Magnetspuren oder QR-Codes — der CarryBot D150 nutzt VSLAM+ mit LiDAR und Tiefenkameras und ist laut Hersteller bereits ab einem Tag betriebsbereit, die initiale Kartierung dauert rund 10 Minuten. Auch MiR250 und OTTO 100 setzen auf SLAM-basierte Navigation ohne Bodenmodifikationen, was den klassischen AGV-Vorbereitungsaufwand von mehreren Wochen vermeidet. Voraussetzung ist eine Vor-Ort-Aufnahme von Engstellen, Türbreiten, Steigungen und Bodenbeschaffenheit. Eine separate PC-Station ist für die Kartierung nicht erforderlich, da das Kartentool direkt auf dem Roboter läuft.
Was müssen wir bei der DSGVO-Konformität von Kameras und Kartendaten beachten? AMRs wie der CarryBot D150 (zwei Fisheye- und zwei Infrarotkameras), MiR250 (zwei 3D-Kameras) oder Fetch Freight (acht 3D-Kameras) erfassen Bild- und Tiefendaten, die in Produktionsumgebungen auch Mitarbeiter abbilden können und damit in den Anwendungsbereich der DSGVO fallen. Vor Inbetriebnahme sollte mit dem Hersteller eine Auftragsverarbeitungsvereinbarung geschlossen werden, die Speicherort (idealerweise EU), Verschlüsselung und Löschfristen regelt. Auch die Frage, ob Kartendaten lokal oder in der Cloud verarbeitet werden, ist vertraglich zu fixieren. Bei klar beschränktem Personenkreis und rein industrieller Nutzung ist die Datenmenge überschaubar, eine interne Datenschutz-Folgenabschätzung empfiehlt sich dennoch.
Welche Nutzlastklasse passt zu welcher industriellen Anwendung? Gängige AMR-Plattformen decken grob drei Klassen ab: leicht (bis ca. 100 kg, etwa Kommissionier-Behälter), mittel (ca. 150 kg, Komponentenverteilung an Montagelinien) und schwer (250–1.500 kg, Palettentransport). Der CarryBot D150 mit bis zu 150 kg, MiR250 mit 250 kg und OTTO 100 mit 150 kg zielen auf die mittlere Klasse für Rohstoff- und WIP-Versorgung; in dieser Klasse liegen auch die meisten dokumentierten Linienversorgungs-Cases (Cummins, DENSO, Faurecia). Fetch Freight500 und Freight1500 bedienen mit 500 bzw. 1.500 kg den Palettenbereich, sind in der Anschaffung aber deutlich teurer und brauchen mehr Rangierraum. Für Komponentenverteilung und Linienversorgung ist die mittlere Klasse in der Regel der beste Einstieg.
Worauf sollten wir bei der Flottenmanagement-Software achten, besonders bei gemischten Flotten? Jeder größere AMR-Anbieter bringt eine eigene Flottenmanagement-Software mit — MiR Fleet, OTTO Fleet Manager, FetchCore, LocusONE oder die CarryBot-Software — und orchestriert damit jeweils mehrere Hundert Roboter. Diese Lösungen sind in der Heterogenität jedoch eingeschränkt: Die nahtlose Koordination gemischter Flotten erfordert typischerweise Zusatzaufwand oder eine übergeordnete WMS- bzw. MES-Schicht. Für künftige Multi-Vendor-Szenarien sind offene API-Schnittstellen (z. B. 500+ freie APIs beim CarryBot D150) und standardisierte Industrieprotokolle entscheidend. Vor der Beschaffung sollte deshalb geklärt werden, ob Multi-Vendor-Betrieb geplant ist und welche Integrationskosten realistisch anfallen.
Welche Mindest-Durchgangsbreiten und Bodenbedingungen muss die Halle erfüllen? AMRs sind für Innenräume mit hartem, ebenem Boden ausgelegt — der CarryBot D150 kommt mit 65 cm Durchgangsbreite aus, MiR250 benötigt mit Standard-Schutzfeldern rund 3 m Korridorbreite (mit reduzierten Schutzfeldern 1,7 m), OTTO 100 etwa 740 mm Footprint. Bei Schwellen und Bodenunebenheiten zeigen sich deutliche Unterschiede: Der CarryBot D150 überfährt 10 mm Schwellen und 30 mm Rillen, MiR250 Spalten bis 20 mm und Steigungen bis ±5 %. Auch IP-Schutzklassen variieren — MiR250 ist mit IP21 nur für trockene Innenbereiche spezifiziert, Schwerlastplattformen sind teils robuster ausgelegt. Vor der Beschaffung empfiehlt sich eine Vor-Ort-Begehung mit dem Integrator, um Engstellen, Türbreiten, Steigungen und Bodenbelag zu dokumentieren.
Hinweis: Dargestellte Drittanbieter-Produktspezifikationen basieren auf öffentlich zugänglichen Daten (bis zu, unter Laborbedingungen, laut Herstellerangaben) und können abweichen. Produktnamen und Marken sind Eigentum der jeweiligen Inhaber. Sofern ein Produkt Kameras, Sprachaufzeichnung, Kartierung oder Cloud-Datenverarbeitung nutzt, ist der Betreiber verpflichtet, vor der Inbetriebnahme die Einhaltung der DSGVO (GDPR) zu prüfen.
