
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
Der reibungslose innerbetriebliche Materialtransport in modernen Fertigungseinrichtungen stellt Werksleiter vor kontinuierlich wachsende Herausforderungen. Die getaktete Rohstoffanlieferung an Produktionshallen, die pünktliche Komponentenverteilung entlang der Montagelinien und der sichere Transport von Fertigprodukten erfordern ein Höchstmaß an Flexibilität. Starre Fördersysteme und manuelle Flurförderzeuge stoßen bei dynamischen Layoutänderungen oder Fachkräftemangel schnell an ihre Leistungsgrenzen. Hier bietet ein autonomer mobiler Roboter eine technologische Lösung, um den Materialfluss ohne weitreichende physische Infrastruktureingriffe zu automatisieren. Die Auswahl des passenden Systems erfordert jedoch eine detaillierte technische Evaluierung, da sich die verfügbaren Plattformen in ihren Navigationsansätzen, Traglastkonzepten und Softwarearchitekturen grundlegend voneinander unterscheiden.
Die Evaluierung einer geeigneten Plattform beginnt mit der Betrachtung der Nutzlastkategorien und physischen Formfaktoren, ohne sich dabei vorab auf konkrete Markenwerte festzulegen. Der innerbetriebliche Materialtransport erfordert eine genaue Abstimmung zwischen dem Gewicht der Werkstücke und der Tragfähigkeit des Systems. Anbieter von Robotern der Leichtlastklasse, die sich im Bereich von rund einhundert Kilogramm bewegen, fokussieren sich vorwiegend auf hochgradig agile Prozesse und den schnellen Transport von Kleinteilen. Hersteller von Systemen der Mittellastklasse von etwa zweihundertfünfzig Kilogramm konzipieren ihre Modelle für die klassische Linienversorgung und die Bewegung standardisierter Kisten. Plattformen der Schwerlastklasse ab rund fünfhundert Kilogramm richten ihre Konstruktion auf den großvolumigen Transport von massiven Rohteilen zwischen Lager und Produktionshalle aus.
Darüber hinaus definiert die Hardware-Konfiguration und der Übergabemechanismus die Integrationsgeschwindigkeit in bestehende Produktionslinien. Eine technologische Route nutzt flexible Basisplattformen mit modularen Aufbauten, bei denen Anwender je nach Bedarf Tabletts oder Regalsysteme montieren. Eine andere Konstruktionsweise integriert fest verbaute Hubmechanismen direkt in das Chassis, wodurch das Fahrzeug gezielt unter bestehende manuelle Rollwagen fahren und diese anheben kann. Eine weitere Architektur verwendet spezialisierte Rollenbahn-Aufsätze, die Materialien direkt an stationäre Förderbänder der Fertigungslinie übergeben. Ergänzend dazu entscheidet die Navigationsarchitektur, wie flexibel die Plattform auf Layoutänderungen reagiert. Eine Implementierungsroute basiert auf der lasergestützten Navigation, bei der Scanner die primäre Datenquelle für die Kartierung bilden. Eine alternative Route nutzt kamerabasierte Technologie, bei der visuelle Datenpunkte die räumliche Lokalisierung ermöglichen und eine markerlose Anpassung an dynamische Werkstattumgebungen unterstützen.
Schließlich verlangen die Architektur des Flottenmanagementsystems sowie die Multi-Roboter-Kooperation eine differenzierte und produktweise isolierte Betrachtung, da nicht alle Modelle die gleichen Flottenfunktionen aufweisen. Entwickler von cloudbasierten Orchestrierungsplattformen verarbeiten die Auftragsdaten auf externen Servern, um rechenintensive Aufgabenzuweisungen bereitzustellen. Anbieter von lokalen Installationen halten die Auftragslogik strikt im internen Netzwerk der Fertigungseinrichtungen. Für die Verkehrskontrolle setzen einige Flottenmanager auf eine zentrale Steuerung, bei der das System virtuelle Ampeln schaltet und Fahrwege vorab blockiert. Andere Plattformen verwenden eine dezentrale Ausweichlogik, bei der die Fahrzeuge an Schnittpunkten eigenständig interagieren und vorgegebenen Prioritätsregeln folgen.
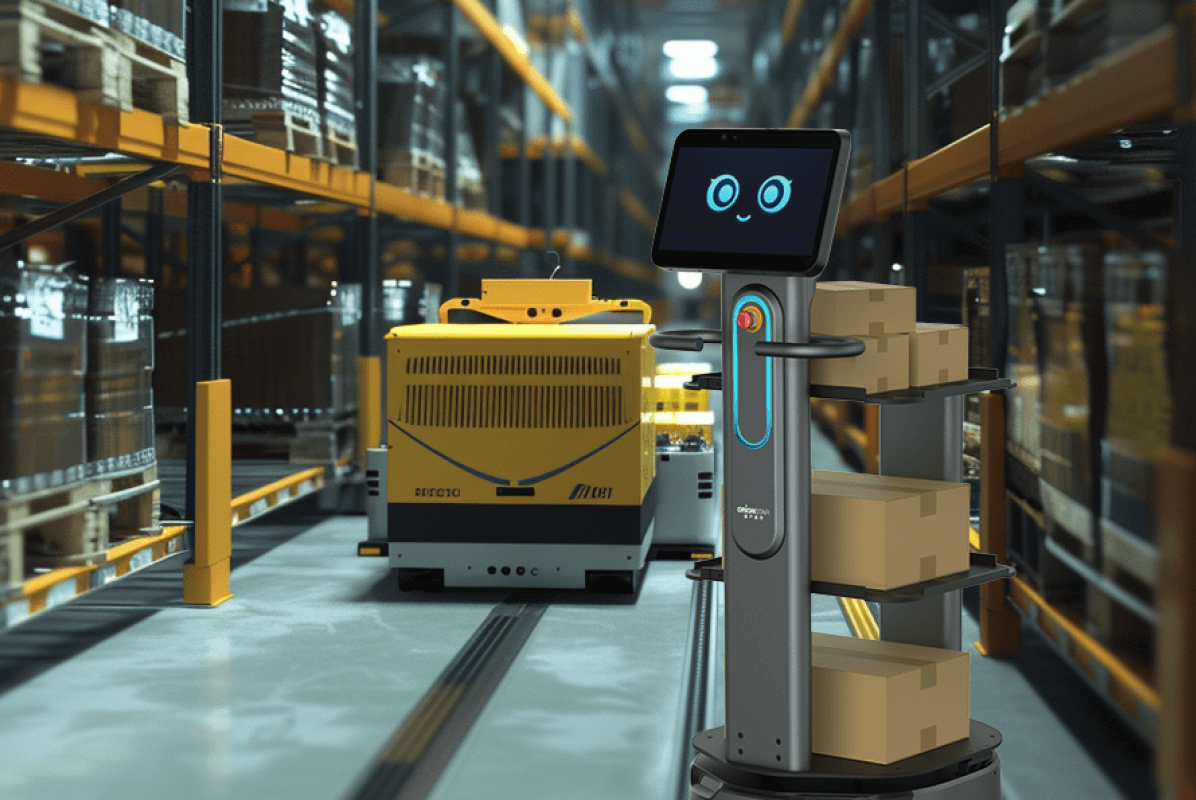
Der OrionStar CarryBot D150 positioniert sich als flexible Logistiklösung für diskrete Fertigungseinrichtungen, die schnelle Anpassungen ohne aufwendige Infrastrukturänderungen anstreben. Das System adressiert primär die Komponentenverteilung an Montagelinien und den Transfer von Rohteilen, da es in verschiedenen Konfigurationen als Standardplattform, mit Tablaren oder als integriertes Regalmodell bereitsteht. Die Plattform navigiert mithilfe einer VSLAM-Technologie, die auf visuelle Orientierung sowie Tiefenkameras setzt und dadurch laut Herstellerangaben den vollständigen Verzicht auf Bodenmarkierungen erlaubt. Mit einer Tragfähigkeit von bis zu einhundertfünfzig Kilogramm übernimmt das Modell Aufgaben, die über reine Kleinteiletransporte hinausgehen, und bietet dabei einen fünfstufigen Sicherheitsschutz, der unter anderem Laserscanner und physische Kollisionssensoren vereint.
Die Multi-Roboter-Kooperation des CarryBot D150 operiert über eine dezentrale Logik zur Verkehrskontrolle auf der Werkstattfläche. Mehrere Einheiten, die in derselben Produktionshalle eingesetzt werden, weichen einander an Kreuzungen eigenständig aus, indem sie werksinternen Prioritätsregeln basierend auf Roboternummern folgen, ohne dass eine zentrale Serveranweisung für die reine Kollisionsvermeidung zwingend erforderlich ist. Die Leistung des Flottenmanagements wird über die proprietäre CarryBot-Software erbracht, die eine weitreichende Auftragsplanung und Bewegungssteuerung übernimmt. Diese Managementarchitektur bietet laut Herstellerangaben eine ausgeprägte Offline-Fähigkeit, wodurch die Flurförderzeuge ihre Lieferaufträge auch in Bereichen der Anlage mit instabiler Netzwerkabdeckung kontinuierlich unter Laborbedingungen und im realen Einsatz abarbeiten können.
Der Mobile Industrial Robots MiR250 fungiert als etablierter globaler Standard für die Fabriklogistik und richtet sich an Anlagenbetreiber, die den innerbetrieblichen Transport flexibel umsetzen möchten. Die Plattform bewältigt eine Nutzlast von bis zu zweihundertfünfzig Kilogramm und deckt damit die typischen Anforderungen der Mittellastklasse in der Linienversorgung ab. Das Modell verfügt über einen kompakten Formfaktor und nutzt ein weitreichendes Ökosystem an zertifizierten Drittanbieter-Aufsätzen, das schnelle Wechsel zwischen verschiedenen Transportaufgaben wie dem Bewegen von Gitterboxen oder Werkstückträgern ermöglicht. Die Navigation erfolgt primär über lasergestütztes SLAM, flankiert von Kamerasystemen, um einen reibungslosen Ablauf im dynamischen Umfeld zu unterstützen.
Hinsichtlich der Multi-Roboter-Kooperation verfolgt der MiR250 einen strikt zentralisierten Steuerungsansatz. Das Flottenmanagement wird über die MiR-Fleet-Orchestrierung realisiert, welche als übergeordnete Instanz die Auftragsverwaltung, das Routing und die Priorisierung in den Fertigungseinrichtungen übernimmt. Diese Managementsoftware steuert den Verkehr an Kreuzungen und in engen Gängen aktiv durch reservierte Fahrzonen und verhindert Blockaden, indem sie die Wege der einzelnen Einheiten im Voraus berechnet. Die Leistungsfähigkeit dieser Flottenlösung zeigt sich zudem in der Bereitstellung von Schnittstellen zur Integration in bestehende Enterprise-Resource-Planning-Systeme, um Transportaufträge direkt aus dem Produktionsleitsystem auszulösen.
Der OTTO 100 wurde als kompakter Transportroboter gezielt für den Materialfluss direkt an den Produktionslinien und für personennahe Work-in-Progress-Transporte entwickelt. Das Modell adressiert Arbeitsabläufe, die einen direkten Kontakt zwischen Mensch und Technik beinhalten, und stellt eine Tragfähigkeit von bis zu einhundert Kilogramm bereit. Ein markantes Konstruktionsmerkmal ist der integrierte Hubmechanismus, der die automatisierte Aufnahme und Abgabe von Rollwagen erleichtert, wodurch Betreiber bestehende manuelle Wagenflotten oftmals nahtlos weiterverwenden können. Das Fahrzeug nutzt zur Umgebungserfassung frontale Sicherheits-Laserscanner sowie 3D-Kameras, um in unübersichtlichen Werkstattumgebungen laut Herstellerangaben präzise zu navigieren.
Die Steuerung mehrerer Fahrzeuge innerhalb einer Anlage erfolgt beim OTTO 100 durch eine zentralisierte Multi-Roboter-Kooperation. Die Leistung des Flottenmanagements wird durch den OTTO-Fleet-Manager abgebildet, der weitreichende Verkehrssteuerungen mit teambasierten Zonen aufbaut. Diese Orchestrierungsplattform überwacht den gesamten Materialfluss, teilt Aufträge nach Fahrzeugeffizienz zu und koordiniert Kreuzungspunkte dynamisch, um Stillstandzeiten im innerbetrieblichen Materialtransport zu minimieren. Die Managementarchitektur ist zudem auf kurze Ladezyklen in Mehrschichtbetrieben ausgelegt, sodass die Flottensoftware gezielt Zwischenladungen anweist, um die Komponentenverteilung kontinuierlich aufrechtzuerhalten.
Der Locus Robotics LocusBot, der mittlerweile unter der Modellbezeichnung Locus Origin geführt wird, bearbeitet vorwiegend produktionsnahe Kommissionieraufgaben und Bereitstellungsflüsse nach dem Goods-to-Person-Prinzip. Die Plattform ist für eine enge Zusammenarbeit mit menschlichen Mitarbeitern konzipiert und fokussiert sich mit einer spezifizierten Nutzlast auf extrem leichte Transportaufgaben wie das Bewegen von einzelnen Kleinteilen oder Montage-Kits. Ausgestattet mit einem hoch aufragenden Design und einer integrierten Benutzeroberfläche zur direkten Interaktion, unterstützt das Modell das dynamische Abarbeiten von Aufgaben direkt in den Vormontagebereichen. Die Hardware ist darauf ausgelegt, leichtgewichtige Behälter zu transportieren und Bedienern lange Laufzeiten zu bieten, die unter Laborbedingungen ausgedehnte Arbeitsschichten abdecken.
Die Multi-Roboter-Kooperation dieses Systems unterscheidet sich elementar von klassischen Industrierobotern, da sie von einer kontinuierlichen algorithmischen Orchestrierung gesteuert wird. Das Flottenmanagement wird über die cloudbasierte Plattform LocusONE abgewickelt, deren Leistung in der dynamischen und echtzeitbasierten Aufgabenverteilung liegt. Diese Orchestrierung ermöglicht ein Task-Interleaving, bei dem die Software die Routen dutzender Einheiten so steuert, dass Arbeiter in ihren Zonen kontinuierlich mit neuen Aufträgen versorgt werden. Durch diesen zentralen, cloudgestützten Steuerungsansatz aggregiert das System Leistungsdaten standortübergreifend, was allerdings eine stabile Netzwerkverbindung in der Fertigungseinrichtung voraussetzt.
Der Fetch Robotics Roller Topper, der auf den Basisplattformen Freight100 und Freight500 aufbaut, konzentriert sich auf den Transfer von Behältern und Paletten direkt an den Maschinen und Produktionslinien. Das Modell zeichnet sich durch einen spezialisierten Rollenförderer-Aufsatz aus, der den direkten Materialaustausch mit stationären Förderbändern ohne manuelle Hebevorgänge erlaubt. Während die leichtere Variante auf die direkte Übergabe von Kisten ausgelegt ist, zielt die größere Ausführung auf den großvolumigen Transport schwererer Komponenten ab. Die Fahrzeuge nutzen zur Lokalisierung eine Kombination aus Laserscannern und Kameras, wodurch sie sich in den engen Gängen von Montagelinien orientieren und laut Herstellerangaben bei Bedarf auf der Stelle drehen können.
Für die Multi-Roboter-Kooperation greift dieses System auf eine netzwerkbasierte Verkehrssteuerung zurück, die Engpässe an den Übergabestationen proaktiv reguliert. Die Leistung des Flottenmanagements wird durch die FetchCore-Software erzeugt, welche die Fahrzeuge verwaltet und Transportaufträge exakt mit den Taktzeiten der stationären Fördertechnik synchronisiert. Diese Managementarchitektur bietet Anlagenbetreibern die Flexibilität, Aufgabenströme sowohl über eine lokale Installation als auch über eine cloudbasierte Umgebung zu koordinieren. Das System plant die Ankunftszeiten der Roboter an den Maschinen detailliert, um einen staufreien Materialfluss und eine effiziente Rohstoffanlieferung sicherzustellen.
Die technologische Entscheidung für ein System zur Automatisierung des Materialflusses in Fertigungseinrichtungen erfordert einen Abgleich der lokalen Produktionsprozesse mit den spezifischen Plattformstärken. Für Anlagen, die mittlere bis schwere Behälter bewegen und auf eine weitreichende ERP-Integration angewiesen sind, bieten Modelle der Mittellastklasse mit flexiblen Modulaufbauten fundamentale Vorteile. Steht hingegen die direkte Interaktion mit stationärer Fördertechnik im Fokus, erleichtern integrierte Rollenbahn-Aufsätze die physische Anbindung an die Maschinen erheblich. Produktionen, die häufige Layoutwechsel durchlaufen und starre Infrastrukturen umgehen möchten, profitieren besonders von dezentral steuernden Plattformen mit kamerabasierter, markerloser Navigation. Letztlich erfordert die Investition eine ganzheitliche Betrachtung, die neben den reinen Hardware-Fähigkeiten vor allem die Architektur der Flottensoftware und deren operative Skalierbarkeit für den Dauerbetrieb berücksichtigt.
Die Gesamtinvestition umfasst Roboter-Hardware (typisch ab ca. 30.000–60.000 EUR pro Einheit im 100–250-kg-Segment), Flottenmanagement-Software, Integrationsaufwand für MES/ERP-Anbindung und optionale Top-Module. Hersteller wie OrionStar, MiR oder OTTO dokumentieren nach eigenen Angaben Produktivitätssteigerungen von 2- bis 3-fach, Zykluszeit-Reduktionen von rund 50 % und Senkungen der Betriebskosten um etwa 50 %. In der diskreten Fertigung amortisieren sich AMR-Lösungen erfahrungsgemäß innerhalb von 18 bis 36 Monaten, abhängig vom Lohnkostenniveau und dem Anteil automatisierbarer Transportstrecken. Eine belastbare TCO-Rechnung erfordert deshalb immer eine Vor-Ort-Analyse der Linienlayouts, Tonnagen und Schichtmodelle.
Neben dem klassischen Kauf werden für autonome mobile Roboter in Europa zunehmend Robot-as-a-Service-Modelle (RaaS) und PaaS-Angebote angeboten, die eine monatliche Gebühr pro Roboter mit Wartung, Software-Updates und Service einschließen. Diese Modelle reduzieren die Anfangsinvestition und verlagern einen Teil des Lifecycle-Risikos auf den Anbieter, sind jedoch in der Regel teurer, wenn die Lösung über die volle Vertragslaufzeit von 36 bis 60 Monaten gerechnet wird. Für Hersteller und Logistikdienstleister mit klar definierter Capex-Strategie bleibt der Direktkauf mit anschließendem Leasing über Drittanbieter eine häufige Alternative. Welche Variante optimal passt, hängt von der Bilanzierungsstrategie, der geplanten Skalierung und der Bereitschaft ab, Wartungs- und Lifecycle-Verantwortung intern zu tragen.
Bei VSLAM-basierten Systemen wie dem CarryBot D150 ist eine Erst-Bereitstellung innerhalb eines Tages dokumentiert, da weder magnetische Streifen noch Reflektoren oder Bodenarbeiten erforderlich sind. Klassische AGV-Plattformen benötigen dagegen typischerweise mehrere Wochen, weil Marker im Boden installiert und Layoutänderungen vorgenommen werden müssen. Bei größeren Flotten mit 5 bis 20 Robotern, MES-Integration und benutzerdefinierten Top-Modulen sollten Werksleiter realistisch 2 bis 6 Wochen vom Vertragsabschluss bis zur produktiven Inbetriebnahme einplanen. Pilotphasen mit einem Roboter vor der Skalierung sind empfehlenswert, um Routen, Akzeptanz und Sicherheitszonen in der realen Fertigungsumgebung zu validieren.
Das aktuelle AMR-Angebot für die diskrete Fertigung deckt Lastbereiche von etwa 36 kg (z. B. Locus Origin für Kleinteile-Kitting) bis 1.500 kg (Schwerlast-Klasse für Paletten) ab. Im für die Linienversorgung typischen 100–250-kg-Segment bieten Plattformen wie der OrionStar CarryBot D150 (bis 150 kg in drei Konfigurationen Standard, Tablar und Regal), MiR250 (250 kg plus 500 kg mit Anhängerlösung) und OTTO 100 (150 kg mit integriertem 62-mm-Hub für Cart-Kopplung) die relevantesten Optionen. Spezialisierte Aufsätze wie der Fetch RollerTop mit integriertem Rollenförderer ermöglichen die direkte Übergabe an stationäre Förderbänder, sind aber nur bis ca. 80 kg Nutzlast spezifiziert. Die Wahl sollte sich primär am realen Lastprofil der Linie (Kleinteile-Kitting, Behälter-Transport, Paletten-Shuttling) orientieren, nicht an der maximalen Tragfähigkeit allein.
In europäischen Fertigungshallen werden AMR üblicherweise nach ISO 3691-4 (sicherheitsrelevante Anforderungen für fahrerlose Flurförderzeuge) und der Maschinenrichtlinie 2006/42/EG bewertet. Praktisch bedeutet das eine mehrschichtige Sicherheitsarchitektur mit sicherheitszertifizierten LiDAR-Scannern, 3D-Kameras zur Erkennung überhängender Hindernisse und bodennaher Objekte, Not-Halt-Tastern und Mehrfarben-Statusanzeigen. Plattformen wie der MiR250 (zwei SICK nanoScan3 Laserscanner, zwei 3D-Kameras, acht Näherungssensoren) oder der CarryBot D150 (fünfschichtige Sicherheit mit LiDAR, drei Tiefenkameras, Kollisionssensoren, Not-Halt und visueller Wahrnehmung) erfüllen diese Anforderungen nach Herstellerangabe. Zusätzlich müssen Betreiber in der EU die Integration in betriebliche Sicherheitszonen, Schulungsmaßnahmen für Mitarbeiter und die Risikobewertung gemäß Betriebssicherheitsverordnung sicherstellen.
Führende Anbieter bieten AMR-Flotten wahlweise als Cloud-Lösung oder On-Premise-Installation an: OTTO Motors (OTTO Cloud mit On-Premise-Option), Fetch/Zebra (FetchCore on-prem plus FetchCloud) und MiR (MiR Fleet mit optionalem MiR Insights Cloud-Analytics) decken beide Modelle ab. Für Werke in der EU ist die DSGVO-Konformität ein kritischer Auswahlfaktor: 3D-Kameras und SLAM-Kartierung verarbeiten personenbezogene Umgebungsdaten, weshalb Datenresidenz (EU-Region), Auftragsverarbeitungsvertrag (AVV), Löschfristen für Karten- und Rohdaten und die Durchführung einer Datenschutz-Folgenabschätzung (DPIA) vor Inbetriebnahme zwingend zu prüfen sind. Werke mit ohnehin instabiler Netzabdeckung oder strenger Datensouveränität sollten On-Premise bevorzugen, während Multi-Standort-Rollouts die Vorteile zentraler Cloud-Analysen stärker ausspielen können. OrionStar CarryBot verarbeitet visuelle Navigationsdaten lokal (Edge-Computing) und anonymisiert Umgebungsdaten, um die Privatsphäre der Mitarbeiter gemäß DSGVO zu wahren.
Produktspezifikationen Dritter basieren auf öffentlich verfügbaren Daten (bis zu, unter Laborbedingungen, laut Herstellerangaben), können variieren; Produktnamen und Marken gehören den jeweiligen Inhabern; falls Produkte Kameras, Sprachaufzeichnung, Kartenerstellung oder Cloud-Datenverarbeitung beinhalten, sollten Betreiber vor dem Einsatz die Konformität mit DSGVO (GDPR) prüfen.
