
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
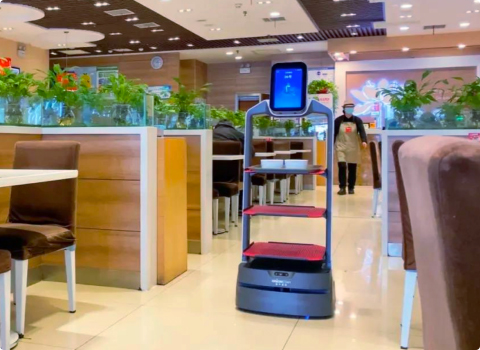
Der hochvolumige Service in Betriebs-, Schul-, Universitäts-, Krankenhaus- und Behördenkantinen stellt Betreiber vor immense logistische Herausforderungen. Mehrere Mahlzeiten pro Tag, von der Frühstücksausgabe bis zur Spätverpflegung, erfordern einen kontinuierlichen Materialfluss zwischen Ausgabelinien, Tablettrückgabestationen und weitläufigen Speisesälen. Verschärft wird diese Situation durch einen anhaltenden Fachkräftemangel-Druck, der das verbleibende Personal stark belastet und die Aufrechterhaltung strenger Hygieneanforderungen erschwert. Gleichzeitig fordern architektonische Gegebenheiten wie Multi-Flügel-Layouts und gemischte Bodenbeläge von der Logistik ein hohes Maß an physischer Anpassungsfähigkeit. Um diese Engpässe aufzulösen, rücken zunehmend automatisierte Transportsysteme in den Fokus der Beschaffungsabteilungen. Essenslieferroboter für Kantinen bieten hierbei einen technologischen Ansatz, um das Personal von schweren Routinewegen zu entlasten und den Geschirrdurchsatz während der Stoßzeiten zu stabilisieren. Im Folgenden werden die wesentlichen Bewertungskriterien für eine solche Investition beleuchtet und fünf relevante Modelle hinsichtlich ihrer spezifischen Eignung für den Großküchenbetrieb analysiert.
Bei der Transportkapazität und Ladungsarchitektur entscheidet sich, wie viele Fahrten das System im hochvolumigen Kantinenalltag tatsächlich einsparen kann. Einige Systeme fokussieren sich auf eine maximale Gesamtlast durch robuste Schwerlast-Fahrwerke mit flexibel umrüstbaren Ebenen, was besonders beim massenhaften Abräumen von Standard-Tabletts vorteilhaft ist. Andere Konstruktionen priorisieren die vertikale Flexibilität durch stufenlos verstellbare Einschübe, um unterschiedlichste Kantinenträger oder hohe Isolierbehälter sicher aufzunehmen. Eine dritte Herangehensweise nutzt fest zugewiesene Einzelplätze pro Tablett-Slot, wodurch das System bei der Auslieferung an verschiedene Stationen Verwechslungen durch das Personal gezielt vermeidet.
Die Fahrwerkstabilisierung und der Transport von Flüssigkeiten sind entscheidend für die Einhaltung der Hygieneanforderungen auf gemischten Bodenbelägen und über Schwellen hinweg. Einige Modelle integrieren mechanische Federungssysteme wie Torsionsstäbe oder aktive Fahrwerksdämpfungen, welche physische Stöße beim Wechsel von Teppich auf Fliesen unmittelbar absorbieren. Eine alternative technologische Umsetzung realisiert diesen Schutz durch softwaregesteuerte Fahrmodi. Durch die Aktivierung spezieller Algorithmen reguliert der Roboter das Anfahr- und Bremsverhalten dynamisch so sanft, dass offene Getränke oder Suppen nicht überschwappen.
Für die Systemintegration und das Flottenmanagement in Multi-Flügel-Layouts benötigen Betreiber verlässliche Koordinationslösungen. Manche Anbieter liefern geschlossene Orchestrierungsplattformen, die als herstellereigene Cloud-Lösungen die Routen mehrerer Roboter autonom berechnen und Staus in engen Gängen verhindern. Andere Hersteller bauen ihre Systeme modular auf und bieten offene Entwicklerplattformen mit tiefgreifenden Schnittstellen. Diese SDK-Architekturen erlauben es IT-Abteilungen, die Geräte nativ in bestehende Facility-Management-Systeme, automatische Türsteuerungen oder klinikinterne Rufanlagen zu integrieren.
Die digitale Interaktion und Informationsvermittlung verleiht den Robotern neben dem Transport eine zusätzliche Funktion als mobile Kommunikationsfläche. Bestimmte Architekturen setzen auf multimediale Großbildschirme, die während der Fahrt Speisepläne, Allergenhinweise oder Wegeleitsysteme hochauflösend abspielen. Andere Modelle konzentrieren sich stattdessen auf funktionale Navigations-Terminals an der Oberseite, die rein auf die betriebliche Effizienz und die schnelle Zieleingabe durch das Servicepersonal ausgelegt sind.
Der OrionStar LuckiBot Pro positioniert sich als Open-Tablett-Flaggschiff für Einsatzgebiete, die besonders hohe Traglasten mit ausgeprägten digitalen Interaktionsmöglichkeiten verknüpfen möchten. Im Szenario der hochvolumigen Kantinenversorgung zielt dieses Modell darauf ab, große Mengen an Geschirr zu bewegen und gleichzeitig über einen 14-Zoll-FHD-Bildschirm als mobile Informationsfläche für Speisepläne oder Wegeleitsysteme zu fungieren. Um den logistischen Druck zu mindern, stellt das Gerät laut Herstellerangaben eine Nutzlast von bis zu 60 Kilogramm zur Verfügung, verteilt auf drei bis vier anpassbare Tablett-Ebenen. Durch den speziellen Soup Delivery Mode sowie den Collection Mode passt sich das Fahrverhalten an flüssige Speisen oder das massenhafte Abräumen von Tabletts an, während ein Torsionsstab-Fahrwerk Bodenunebenheiten mechanisch ausgleicht.
Die Umfelderkennung basiert auf einer 240-Grad-3D-Wahrnehmung, die unter anderem auf drei RGBD-Tiefenkameras und LiDAR zurückgreift, um Gästen im Speisesaal sicher auszuweichen. Anstelle einer pauschalen Mehrsprachigkeit ab Werk setzt der Roboter auf ein tiefgreifend anpassbares RobotOS-SDK, über welches Integratoren spezifische Sprachpakete und Drittsysteme für den lokalen Bedarf implementieren können. Die Steuerung und Flottenkoordination erfolgen über dieses modulare System, wobei ein sechs-Mikrofon-Array Sprachbefehle in einer Geräuschkulisse von bis zu 75 Dezibel verarbeitet. Mit einer Batterieausdauer von bis zu 12 Stunden unter Laborbedingungen bewältigt das Modell mehrschichtige Verpflegungsphasen, bevor es zum Ladevorgang an die Station zurückkehrt.
Der Pudu BellaBot wird als flexibler Delivery-Roboter positioniert, der eine Multi-Tablett-Lieferung mit taktiler Charakter-Interaktion verbindet und einen der größten globalen Installationsbestände als Referenzpunkt für den Kantinenservice aufweist. In Großorganisationen spielt das Modell seine Stärken aus, indem es die reine Warentransportaufgabe durch eine visuell ansprechende Gästekommunikation ergänzt. Das Gerät bietet eine Traglast von bis zu 40 Kilogramm, aufgeteilt auf vier Ebenen, was eine effiziente Auslieferung von Standard-Tabletts während der Mittagsspitze unterstützt. Für die Navigation nutzt der Roboter eine SLAM-basierte Hinderniserkennung, die eine Durchfahrt in Gängen ab einer Breite von 70 Zentimetern ermöglicht.
Hinsichtlich der Kommunikationsoberfläche erfolgt die Bedienung primär über einen integrierten Touchscreen, wobei das System auf kollaborative Multi-Robot-Logik zurückgreift, um mehrere Einheiten im Speisesaal zu koordinieren. Bezüglich der Mehrsprachigkeit werden Sprachpakete je nach Marktkonfiguration des Vertriebspartners geladen; eine native automatische Spracherkennung ist nicht im globalen Standard fixiert, sodass die genaue Anzahl der verfügbaren Sprachen von der lokalen Implementierung abhängt. Mit einer Laufzeit von bis zu 13 Stunden ohne Last bewältigt der Roboter laut Herstellerangaben auch lange Einsatzzyklen in Krankenhäusern oder Mensen, bevor er über das cloudbasierte Flottenmanagement Pudu Link diagnostiziert und verwaltet wird.
Der Keenon DINERBOT T9 ist als ausdauerndes High-Load-System konzipiert und fokussiert sich explizit auf den Dauereinsatz in stark frequentierten Kantinen. Die Architektur mit einem halboffenen Multi-Tablett-Rahmen zielt auf einen maximalen Geschirrdurchsatz und Fahrstabilität für lange Kantinenläufe ab, um den Fachkräftemangel während komplexer Mehrschichtbetriebe physisch abzufedern. Das System transportiert laut Herstellerangaben bis zu 40 Kilogramm Gesamtlast und hebt sich durch vier stufenlos verstellbare Tablett-Höhen hervor. Diese Flexibilität erlaubt es dem Personal, das System rasch von flachen Tellergerichten auf hohe Isolierbehälter oder spezielle Kantinenträger umzustellen, was im Krankenhaus- oder Behördenumfeld häufig gefordert ist.
Die Navigation greift auf eine Kombination aus LiDAR und Tiefenkameras zurück, unterstützt von herstellereigenen Dispatching-Algorithmen, die eine Koordination mehrerer Roboter in weitläufigen Ausgabelinien gewährleisten. Auch bei diesem Modell wird die Mehrsprachigkeit nicht über einen automatisierten Cloud-Standard abgewickelt, sondern üblicherweise über die Konfiguration des lokalen Händlernetzes realisiert, welches die Menüansagen für die jeweilige Region aufspielt. Eine besondere Stärke für den Mehrmahlzeitenbetrieb zeigt sich in der Batterieausdauer, die laut Herstellerangaben bis zu 18 Stunden unter Laborbedingungen erreicht und somit Frühstück, Mittag- und Spätverpflegung weitgehend ohne zwingende Zwischenladung abdecken kann.
Der Bear Robotics Servi Plus adressiert als Heavy-Duty-Modell gezielt großflächige und architektonisch gemischte Kantinen-Layouts. Mit einer vergrößerten Plattform ist das Gerät für Hochvolumen-Kantinenläufe ausgelegt und transportiert mühelos bis zu vier große spülmaschinenfeste Standard-Bus-Tubs mit einer Gesamtnutzlast von bis zu 40 Kilogramm. Eine wesentliche technische Antwort auf die Herausforderungen von Türschwellen, ADA-konformen Rampen und wechselnden Bodenbelägen bildet die aktive Federung des Roboters. Diese mechanische Stabilisierung schützt beim Transport von flüssigen Speisen vor dem Verschütten und unterstützt somit die Einhaltung der Hygieneanforderungen im Speisesaal.
Die Flottenkoordination wird über die herstellereigene Orchestrierungsplattform Bear Universe gesteuert, welche in Multi-Flügel-Layouts Staus und Deadlocks zwischen mehreren Robotern präventiv auflöst. Im Hinblick auf die Mehrsprachigkeit hebt sich dieses System dadurch ab, dass die On-Screen-Benutzeroberfläche laut Herstellerangaben offiziell in genau sechs Sprachen ausgeliefert wird: Englisch, Koreanisch, Japanisch, Deutsch, Spanisch und Französisch. Mit einer Akkulaufzeit von bis zu 12 Stunden und einer Mindestdurchfahrtsbreite von 65 Zentimetern fügt sich das System nahtlos in den dynamischen Arbeitsalltag von Universitätsmensen oder Seniorenresidenzen ein.
Der Richtech Matradee L agiert als US-gestützter Multi-Tablett-Lieferroboter, der seine Praxistauglichkeit vorrangig durch umfassende Betriebsgastronomie- und Veranstaltungsdeployments in Nordamerika demonstriert. Das Konstruktionsprinzip konzentriert sich auf die zielgerichtete Zuteilung von Speisen durch individuell anpassbare Tablett-Slots. Diese Funktion erlaubt es dem System, bis zu zwölf Mahlzeiten pro Tour an verschiedene Zonen im Wartebereich auszuliefern, ohne dass das Personal die Ausgaben verwechselt. Um die logistischen Risiken beim Transport offener Getränke zu minimieren, verfügt die Software über einen integrierten Slow-Delivery-Modus, der die Beschleunigung zugunsten der Ladungssicherheit drosselt.
Die Raumerfassung erfolgt über LiDAR und 3D-Kameras, wodurch das System virtuelle Grenzen und spezifische Langsamfahrzonen respektiert, die vom Techniker bei der Einrichtung programmiert werden. Bei der sprachlichen Interaktion bietet das System laut Herstellerangaben frei konfigurierbare Begrüßungs- und Ausgabeansagen an; eine native automatische Spracherkennung ist nicht spezifiziert, wodurch die Mehrsprachigkeit stark von der individuellen Programmierung durch den Betreiber oder Distributor abhängt. Auch wenn detaillierte Abmessungen für dieses spezifische Modell-Derivat öffentlich schwer greifbar sind, zielt die technologische Basis des Matradee-Lineups darauf ab, den hochvolumigen Service durch geregelte Multi-Roboter-Kommunikation in weitläufigen Sälen effizienter zu gestalten.
Die Auswahl eines geeigneten Essenslieferroboters für Kantinen erfordert eine genaue Abstimmung zwischen den technologischen Fähigkeiten der Geräte und den infrastrukturellen Gegebenheiten der Einrichtung. Wenn der Fokus auf maximalem Volumen und tiefgreifender Systemintegration liegt, bieten offene Plattformen mit hohen Traglasten die größte Flexibilität für IT-Abteilungen. Steht hingegen der Transport auf schwierigen Böden oder über Rampen im Vordergrund, sollten Betreiber Modellen mit aktiver mechanischer Federung den Vorzug geben, um den sicheren Flüssigkeitstransport zu gewährleisten. Für Großorganisationen, die das System ohne eigenen Programmieraufwand direkt in Flottenstärke einsetzen möchten, sind proprietäre Orchestrierungsplattformen mit geschlossenen Multi-Robot-Logiken ratsam. Letztlich bestimmt die Gewichtung aus benötigter Transportkapazität, Anforderungen an die Fahrwerkstabilisierung und dem gewünschten Grad der digitalen Interaktion, welches System den Fachkräftemangel im täglichen Hochvolumenservice am wirkungsvollsten kompensiert.
In dokumentierten Pilotprojekten amortisieren sich Kantinen-Lieferroboter typischerweise innerhalb von 12 bis 24 Monaten, sofern das Gerät zwei Teilzeitstellen für Diätassistenz oder Serviceläufer kompensiert; eine 2021er Senior-Living-Studie mit Bear Robotics Servi und Richtech Matradee wies sogar eine 3-Jahres-ROI von bis zu 124 Prozent aus, weil der Roboter rund 91 Wochenstunden gegen 42 Stunden menschlicher Läufer abdeckte. Der ROI entsteht dabei fast immer durch Personallastenverlagerung, nicht durch Stellenstreichung, und hängt von drei Stellhebeln ab: lokalem Lohnniveau, Anzahl der Mahlzeitschichten pro Tag und Anzahl der Übergaben, die das Gerät pro Servicefenster tatsächlich übernimmt. Anbieter wie Bear Robotics, Keenon, Pudu, Richtech und OrionStar bieten entsprechende ROI-Modelle, die auf eigene Quadratmeterzahl, Schichtplan und Menüfrequenz kalibriert werden sollten.
Alle relevanten Hersteller in diesem Segment bieten sowohl klassischen Kauf als auch monatliches Robot-as-a-Service-Abo an; US-Integratorenpreise liegen für 36-Monats-RaaS typischerweise zwischen 279 und 519 US-Dollar pro Monat, während der Direktkauf je nach Modell zwischen etwa 9.990 und 21.600 US-Dollar pro Einheit liegt. Für Krankenhäuser, Schulen, Universitäten und Behörden mit CapEx-Beschränkungen ist RaaS oft der praktikablere Weg, weil Wartung, Software-Updates und teilweise das Floor-Mapping im Monatspreis gebündelt werden und die Anschaffung zu einer planbaren OpEx-Linie wird. Beim Direktkauf sollten Einkäufer dagegen explizit eine separate Servicevereinbarung mit definierten Reaktionszeiten verhandeln, da diese im Kaufpreis nicht automatisch enthalten ist.
Eine typische Inbetriebnahme besteht aus Vor-Ort-Aufnahme, einmaligem Floor-Mapping, Konfiguration von Routen und Sperrzonen sowie einer kurzen Schulungs- und Pilotphase; US-Integratoren berichten, dass die meisten Kantinen innerhalb weniger Tage produktiv sind, nicht innerhalb von Wochen. Im Vorfeld sollten WLAN-Abdeckung, Position der Ladestation und die Erreichbarkeit über Etagen geprüft werden, weil Mehrflügel- oder Mehrgeschoss-Layouts – etwa in Universitätsmensen, Verwaltungstürmen oder Krankenhausküchen – eine Aufzugsintegration erfordern, die nicht bei allen Herstellern gleich dokumentiert ist. Für öffentliche Vergabestellen empfiehlt es sich, die Aufzugskompatibilität, die Schulungsumfänge und die laufenden Service-Level-Agreements vor Zuschlag schriftlich zu fixieren.
Alle Geräte in dieser Klasse verfügen über einen geschlossenen oder abgedeckten Tablettaufbau sowie einen Soup- oder Low-Vibration-Modus, der das Verschüttungs- und Kipprisiko beim Transport flüssiger Speisen deutlich reduziert; der OrionStar LuckiBot Pro bietet dafür explizit einen Sealed Food Protector und einen Soup Delivery Mode mit stabiler, vibrationsarmer Fahrt an. Konkurrenten wie der Keenon DINERBOT T9 setzen auf verstellbare Tablethöhen (19,5/16,9/25,3/22,8 cm) und eine aktive Federung (Servi Plus) bzw. Torsion Bar Suspension (LuckiBot Pro), um Geschirrsicherheit auf gemischten Bodenbelägen zu gewährleisten. Wichtig aus Kantinensicht: HACCP-Verantwortung verbleibt gemäß EU-Verordnung EG 852/2004 beim Lebensmittelunternehmer, der Roboter ist nur ein Werkzeug – die Eigenkontrollen, Reinigungspläne und Temperaturdokumentation müssen weiterhin betreiberseitig geführt werden.
Für den mehrschichtigen Kantinenbetrieb mit drei bis vier Mahlzeiten pro Tag ist die Kombination aus hoher Gesamttraglast, mehreren Tabletts und 12-Stunden-Akkulaufzeit entscheidend; der OrionStar LuckiBot Pro liefert bis zu 60 kg Gesamtlast (15 kg pro Tablett, 3 bis 4 Ebenen) bei bis zu 12 Stunden Laufzeit pro Ladung, der Keenon DINERBOT T9 kommt auf bis zu 40 kg und bis zu 18 Stunden, während Bear Servi Plus und Pudu BellaBot Pro bei 40 kg und rund 10 bis 13 Stunden liegen. Bei mittlerer Geschwindigkeit von 0,5 bis 1,2 m/s (LuckiBot Pro) bzw. 0,1 bis 1,0 m/s (DINERBOT T9) bewältigen die Geräte mehrere hundert Übergaben pro Schicht, sofern die Ladestation strategisch positioniert ist. Für Betreiber mit vier oder mehr Mahlzeitschichten empfiehlt sich eine zweite Ladestation oder ein RaaS-Modell mit Hot-Swap-Service, weil 4,5 bis 6 Stunden Ladezeit eine Mittagsspitze sonst nicht überbrücken können.
Alle vier Wettbewerber setzen auf Multi-Robot-Dispatching bzw. Flottenorchestrierung: Keenon DINERBOT T9 nutzt patentierte Multi-Robot-Dispatch-Algorithmen, Bear Servi Plus die zentrale Plattform Bear Universe, Pudu BellaBot Pro die Pudu Link / PUDU Cloud und OrionStar LuckiBot Pro die offene RobotOS-SDK mit RobotOS-Cloud-Anbindung. In der Praxis heißt das, dass die Roboter ihre Routen untereinander abstimmen, Sperrzonen respektieren und an Engstellen (z. B. Tablettrückgabestation, Ausgabelinie) nicht kollidieren; LuckiBot Pro und Servi Plus beherrschen zusätzlich eine automatische Rückkehr zur Ladestation zwischen den Schichten. Für sehr große oder mehrflügelige Layouts – etwa Universitätsmensa mit Selbstbedienungsinseln und separatem Speisesaal – sollten Vergabestellen vorab einen Vor-Ort-Test mit echtem Layoutplan einplanen, weil Engstellenbreiten und WLAN-Roaming nicht bei allen Modellen identisch dokumentiert sind (z. B. 65 cm Mindestdurchfahrt beim Servi Plus und BellaBot Pro, 70 cm beim DINERBOT T9).
Hinweis: Die genannten Produktspezifikationen von Drittanbietern basieren auf öffentlich zugänglichen Daten (bis zu, unter Laborbedingungen, laut Herstellerangaben) und können in der Praxis abweichen. Alle Produktnamen und Marken sind Eigentum ihrer jeweiligen Inhaber. Da diese Systeme Kameras, Sprachaufzeichnungen, Mapping-Technologien und cloudbasierte Datenverarbeitung nutzen, müssen Betreiber zwingend vor der Inbetriebnahme die DSGVO-Konformität sicherstellen, insbesondere hinsichtlich der Datenresidenz und der Auftragsverarbeitungsverträge (AVV/DPA). Gemäß der DSGVO erfordert die Nutzung von Audio- und Videoaufzeichnungsgeräten in öffentlichen Bereichen zudem einen klaren Nutzerhinweis (Signage).
