
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
In der modernen diskreten Fertigung und Montage stehen Produktionsleiter vor der ständigen Aufgabe, den Materialfluss präzise an den Takt der Montagelinien anzupassen. Die intralogistischen Herausforderungen reichen von der zeitgerechten Versorgung der Arbeitsstationen mit Komponenten aus Kitting-Bereichen über den Werkzeug- und Vorrichtungstransport bis hin zum reibungslosen Werkstücktransfer am Linienende. Besonders in älteren Bestandsfabriken erschweren verwinkelte Layouts und enge Produktionsgassen den Einsatz klassischer Flurförderzeuge. Hinzu kommt die Notwendigkeit, Transporte in gemischten Gassen zu organisieren, in denen sich Fachkräfte und Fahrzeuge kontinuierlich begegnen. Um diese dynamischen Workflows im durchgehenden Mehrschichtbetrieb sicher und effizient abzubilden, bedarf es einer genauen technologischen Evaluierung der zur Verfügung stehenden Intralogistiksysteme.
Die Auswahl einer passenden Automatisierungslösung erfordert eine detaillierte Betrachtung des individuellen Werksumfelds und der spezifischen Materialflüsse. Ein zentrales Kriterium ist das Nutzlastprofil in Kombination mit der Fahrwerksgröße, da die Gangbreiten in Bestandsanlagen oft stark limitiert sind und die Manövrierfähigkeit direkt beeinflusst, welche Arbeitsstationen überhaupt direkt bedient werden können. Darüber hinaus spielt die Navigationsarchitektur eine entscheidende Rolle für die Anpassungsfähigkeit an stetige Layout-Änderungen im Shopfloor. Systeme, die auf simultaner Lokalisierung und Kartierung basieren, navigieren unabhängig von physischen Leitlinien flexibel durch dynamische Umgebungen und weichen temporären Hindernissen aus. Schließlich entscheidet die Software-Infrastruktur über die Effizienz im Mehrschichtbetrieb, da erst die nahtlose Integration in bestehende SPS- oder MES-Systeme die automatisierte Auftragsvergabe und eine reibungslose Koordination der Fahrzeugflotte ermöglicht.
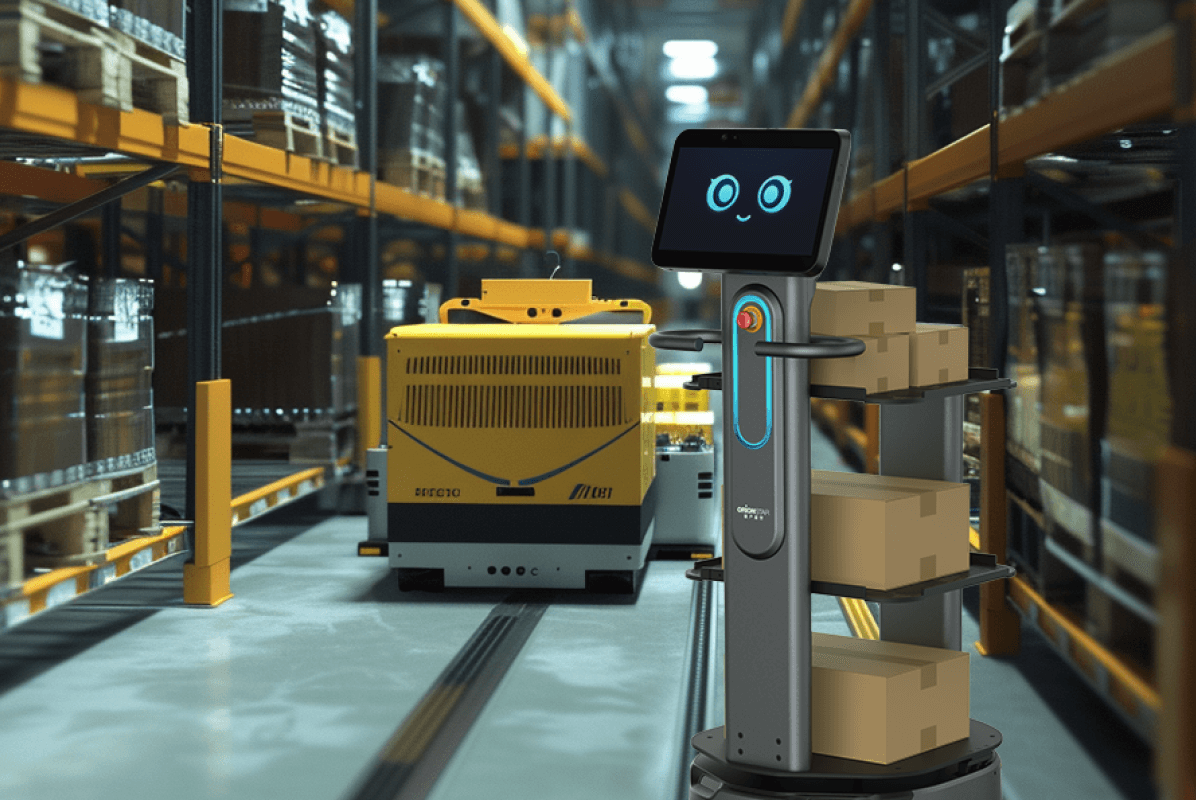
Der OrionStar CarryBot D150 positioniert sich als hochflexible Lösung für die Materialversorgung und den Werkstücktransfer in der diskreten Fertigung, bei der eine schnelle Anpassung an bestehende Produktionslayouts gefordert ist. Dieses Modell zielt insbesondere auf Szenarien ab, in denen ein kompakter Fußabdruck und eine hohe Agilität in verwinkelten Kitting-Bereichen essenziell sind. Durch die markierungsfreie VSLAM+ Navigation, die unter anderem mit optischen Sensoren und LiDAR arbeitet, lässt sich das System laut Herstellerangaben innerhalb von nur einem Tag in bestehende Fabrikumgebungen integrieren, ohne dass bauliche Veränderungen notwendig sind. Die Anpassungsfähigkeit an unterschiedliche Workflows wird durch ein Multi-Konfigurations-Chassis erreicht, das je nach intralogistischem Bedarf als Standard-Plattform, mit Multi-Tray-Aufbau für strukturierte Bauteile oder mit integriertem Regal (Shelf) für voluminösere Komponenten bereitgestellt werden kann.
Technisch ist der Roboter für Nutzlasten von bis zu 150 kg ausgelegt, was ihn für den Transfer von Kleinladungsträgern und Baugruppen zwischen Montageplätzen qualifiziert. Die Energieversorgung sichert lange Einsatzzeiten im Mehrschichtbetrieb, wobei der Akku unter Laborbedingungen auf einem Marmorboden mit 100 kg Beladung eine Laufzeit von bis zu zwölf Stunden erreicht. Um die Sicherheit in gemischten Mensch-Roboter-Gassen zu gewährleisten, verfügt der D150 über einen fünfstufigen Sicherheitsschutz, der LiDAR, Tiefenkameras und Kollisionssensoren vereint. Zudem profitieren Produktionslinien von der hohen Positioniergenauigkeit von einem Zentimeter, die exakte Hand-offs am Linienende ermöglicht, während die minimale Durchfahrtsbreite von 65 Zentimetern die Navigation in dicht gestellten Produktionshallen aufrechterhält.
Der MiR250 von Mobile Industrial Robots ist speziell für die Versorgung von Montagelinien und den Komponenten-Transfer in Umgebungen konzipiert, die stark beengte Platzverhältnisse aufweisen. Seine Positionierung konzentriert sich auf den Ersatz manueller Karrenfahrten und den direkten Workflow in Fabriken, die keinen Raum für ausladende Automatisierungstechnik bieten. Durch die kompakte Grundfläche von 580 mal 800 Millimetern kann dieser Roboter selbst durch schmale Türen und enge Gassen sicher manövrieren. Zudem wird er aufgrund seiner optionalen Reinraumklasse-ISO-4-Zertifizierung und einer verfügbaren ESD-Variante häufig in hygienekritischen Montagebereichen oder der sensiblen Elektronikfertigung eingesetzt, wo strenge Umgebungsstandards gelten.
In Bezug auf die Tragfähigkeit bewegt das System Nutzlasten von bis zu 250 kg und stützt sich auf eine bewährte SLAM-Navigation zur dynamischen Hinderniserkennung in Echtzeit. Die Sicherheit in dynamischen Werkshallen wird durch 360-Grad-Sicherheitslaserscanner und zusätzliche Kamerasysteme für überhängende Objekte gewährleistet. Die Integration in die IT-Infrastruktur der Produktion erfolgt über die zentrale MiR Fleet Software, die über Programmierschnittstellen eine Anbindung an übergeordnete MES- oder WMS-Systeme erlaubt. Anwender können laut Herstellerangaben bei einem reibungslosen Ablauf und entsprechender Planung die Batterien für den durchgehenden Mehrschichtbetrieb optional schnell wechseln, um lange Stillstandzeiten zu vermeiden.
Der Agilox ONE verfolgt einen gänzlich anderen technologischen Ansatz und richtet sich an Produktionsunternehmen, die schwere Lasten bewegen müssen, ohne auf eine zentrale Serverarchitektur angewiesen zu sein. Die Lösung fokussiert sich primär auf den Palettentransport und die Materialbereitstellung am Linienende in der diskreten Fertigung. Durch den Einsatz des proprietären X-SWARM-Konzepts organisieren sich die Roboter dezentral als Peer-to-Peer-Netzwerk, kommunizieren direkt miteinander und vergeben Aufträge autonom untereinander. Dieser Verzicht auf einen zentralen Flottenmanager-Server reduziert die IT-Komplexität bei der Netzwerkintegration und ermöglicht eine direkte Skalierung in älteren Produktionslayouts.
Das Fahrzeug zeichnet sich durch einen omnidirektionalen Antrieb aus, der Parallel- und Rotationsbewegungen auf der Stelle erlaubt und so die Manövrierfähigkeit trotz der massiveren Bauweise in engen Bereichen drastisch erhöht. In der Einfach-Schere-Variante hebt und transportiert der Roboter Nutzlasten von bis zu 1.000 kg für den robusten Materialfluss. Um den Energiefluss im Mehrschichtbetrieb aufrechtzuerhalten, nutzt das System ein sogenanntes Opportunity-Charging-Konzept, bei dem laut Herstellerangaben bereits eine dreiminütige Zwischenladung für etwa eine Stunde weiteren Betrieb ausreicht. Auch hier navigiert das System fließend um statische und dynamische Hindernisse, gestützt durch Sensorik und die koordinierte Ausweichlogik der Schwarmintelligenz in gemischten Fahrwegen.
Der OTTO 750, bereitgestellt von OTTO Motors unter dem Dach von Rockwell Automation, deckt das Schwerlastsegment innerhalb der Produktionslogistik ab und zielt auf den massiven, voluminösen Materialfluss ab. Seine Hauptanwendungsgebiete liegen in der Bereitstellung von schweren Werkstückträgern und dem Transfer von großen Rohteilen, die zwischen entfernten Hallenbereichen oder am Linienende bewegt werden müssen. Als Teil einer industriell geprägten Software-Architektur fügt er sich nahtlos in Enterprise-Umgebungen ein, die von einer übergeordneten Steuerungsebene koordiniert werden. Die Lösung spricht vor allem Automobilzulieferer und Maschinenbauer an, die für große Massen die Agilität autonomer Navigation gegenüber klassischen spurgeführten Systemen bevorzugen.
Mit einer starken Tragkraft von bis zu 750 kg bewegt dieser Roboter große Baugruppen zügig und erreicht eine Höchstgeschwindigkeit von bis zu 2,0 Metern pro Sekunde. Die Absicherung in der Halle erfolgt primär über SICK s3000 360-Grad-Sicherheitsscanner in Kombination mit integrierten 3D-Kameras, die eine adaptive Schutzfeldumschaltung realisieren und so das sichere Mitwirken im manuellen Werksverkehr erlauben. Für eine hohe Einzelverfügbarkeit von bis zu 85 Prozent sorgt das autonome Zwischenladen während kurzer prozessbedingter Standzeiten. Gesteuert wird das Fahrzeug über die komplexe Rockwell Fleet Manager Umgebung, die eine tiefe Einbettung in SPS- und MES-Strukturen erlaubt, um die Bereitstellungszonen im exakten Takt der Fabrik zu bedienen.
Der OTTO 100 bildet das Leichtlast-Gegenstück auf der gleichen technologischen Basis und ist exakt auf hochfrequente Kleinteile-Workflows in der Fertigung zugeschnitten. Seine Positionierung konzentriert sich auf den dynamischen Transfer von Werkzeugen, Vorrichtungen und Kitting-Behältern zwischen eng benachbarten Arbeitsstationen. Durch die Möglichkeit, externe Karren zu ziehen oder mit speziellen Aufsätzen den Materialtransfer zu automatisieren, schließt er die Lücke in der klassischen Linienseitenversorgung. Er bedient exakt jene Szenarien, in denen Mitarbeiter an Montagelinien kontinuierlich mit Nachschub versorgt werden müssen, ohne dass große Flurförderzeuge den Weg blockieren.
Das sehr kompakte Chassis ist für Nutzlasten von bis zu 100 kg ausgelegt und ermöglicht durch seine Wendigkeit eine fließende Bewegung in sehr schmalen Produktionsgängen. Da er sich die gleiche Rockwell Fleet Manager Plattform mit dem größeren Schwerlastmodell teilt, können Produktionsleiter eine hybride Flotte aus Leicht- und Schwerlastfahrzeugen über ein einziges System koordinieren und verwalten. Die Navigation und Hindernisumfahrung basieren auf einer bewährten Sensorik, die den sicheren Betrieb direkt neben dem Werkspersonal an den Montagelinien gewährleistet. Laut Herstellerangaben ist das System konstruiert, um den rauen Bedingungen und der ständigen Interaktion in der diskreten Fertigung dauerhaft standzuhalten.
Die Wahl des geeigneten Intralogistiksystems für die Produktionshalle hängt fundamental von den vorherrschenden Materialflüssen und den räumlichen Gegebenheiten der Montagebereiche ab. Wenn der Fokus auf der flexiblen Werkzeugbereitstellung und dem kompakten Bauteiletransfer liegt, bieten Modelle wie der OrionStar CarryBot D150 mit seinen unterschiedlichen Chassis-Konfigurationen und der OTTO 100 effiziente Ansätze für enge Gassen. Für schwerere Lasten und den Transfer massiver Bauteile am Linienende stellen der omnidirektionale Agilox ONE oder der leistungsstarke OTTO 750 robuste Kapazitäten zur Verfügung, die große Massen sicher durch den Werksverkehr navigieren. Bei der Flottensteuerung müssen IT-Verantwortliche abwägen, ob eine zentrale Server-Infrastruktur mit tiefen MES-Schnittstellen bevorzugt wird oder ob eine dezentrale Schwarmintelligenz den eigenen Betriebsanforderungen eher entspricht, um den nachhaltigen Erfolg im Mehrschichtbetrieb sicherzustellen.
Welche Amortisationszeit ist für einen AMR in der diskreten Fertigung realistisch? Branchenerfahrungen und Anwendungsberichte etablierter AMR-Hersteller zeigen, dass sich Investitionen in AMRs für die Linienversorgung typischerweise innerhalb von 12 bis 18 Monaten amortisieren, getrieben durch eingesparte Transportstunden, geringere Fehlerraten und reduzierte Stillstände im Vergleich zum manuellen Werkstück- und Komponententransport. Für eine erste grobe Einordnung liefern Anbieter wie OTTO Motors und MiR öffentlich zugängliche ROI- bzw. TCO-Rechner, die Personalaufwand, Schichtmodell und aktuelle Durchsatzmengen gegenüberstellen; belastbare Werte hängen jedoch stark vom konkreten Materialfluss und der Flottengröße ab.
Welche TCO-Bestandteile müssen Einkauf und Produktionsleitung im Vertrag einkalkulieren? Neben dem Anschaffungspreis sind die jährlichen Software- bzw. Fleet-Management-Lizenzen, Wartungsverträge, Ersatzteilbevorratung, Schulungen des Werkspersonals und der Energieverbrauch zu berücksichtigen. Bei Cloud- bzw. Server-basierten Flottenmanagern (z. B. MiR Fleet oder OTTO Fleet Manager) kommen Aufwand für On-Prem-Hardware, Backup und IT-Sicherheit hinzu; bei Opportunity-Charging-Konzepten wie beim Agilox ONE entfällt ein Teil der Akku-Verschleißkosten, weil opportunity laden genutzt wird. Der CarryBot D150 setzt auf automatische Rückkehr zur Ladestation bei niedrigem Akkustand und Auto-Recharge – das vereinfacht die TCO-Planung im Mehrschichtbetrieb.
Was müssen Produktionsleiter beim Datenschutz (DSGVO) beachten, wenn Kameras und Mapping-Daten verarbeitet werden? Alle relevanten AMRs – einschließlich CarryBot D150, MiR250, OTTO 100/750 und Agilox ONE – verarbeiten Kamerabilder und Mapping-Daten, die personenbezogene Rückschlüsse zulassen können. Vor dem Einsatz sind daher eine Datenschutz-Folgenabschätzung, die Lokalisierung der Mapping-Daten (EU-Datenresidenz), Auftragsverarbeitungsverträge mit dem Anbieter und die Information der Belegschaft erforderlich; bei Cloud-Komponenten muss die Datenroute transparent dokumentiert werden. Anbieter mit on-prem Fleet-Management (z. B. MiR Fleet, Agilox X-SWARM) bieten hier tendenziell mehr Kontrolle als cloud-first-Architekturen, was bei europäischen Werksleitern häufig ein Entscheidungskriterium ist.
Wie sicher sind AMRs im gemischten Betrieb mit Personen und Gabelstaplern in der Produktionshalle? Aktuelle AMR-Modelle verfügen über mehrstufige Sicherheitsarchitekturen: Beim CarryBot D150 sind es fünf Sicherheitsebenen mit LiDAR-Hinderniserkennung, drei Tiefenkameras, Kollisionsschutz-Sensoren, Not-Aus-Taster sowie Fisheye- und Infrarotkameras. Branchenüblich sind zusätzlich SICK-S300-Sicherheits-Laserscanner mit PL-d-Schutzfeldumschaltung (MiR250), adaptive Schutzfelder und Differenzialantrieb für enge Gassen (OTTO 100) oder X-SWARM-Schwarmintelligenz, bei der AMRs sich an Kreuzungen autonom ausweichen (Agilox ONE). Wichtig ist, dass das Sicherheitskonzept die konkrete Halle mit Trittstufen, Bodenunebenheiten und Steigungen abdeckt – z. B. überfährt der CarryBot D150 Schwellen bis 10 mm und Rillen bis 30 mm, was bei der Risikobewertung nach ISO 3691-4 zu berücksichtigen ist.
Wie lässt sich ein AMR an bestehende SPS- und MES-Systeme anbinden, ohne eine eigene Flottenmanager-Insel aufzubauen? Der Branchenstandard für die herstellerübergreifende Kommunikation zwischen AMR-Flotte und einem übergeordneten Leitsystem ist VDA 5050, entwickelt vom Verband der deutschen Automobilindustrie (VDA) gemeinsam mit der VDMA-Fachabteilung Materialfluss und Intralogistik. Über eine VDA-5050-konforme Schnittstelle können Aufträge direkt aus MES- oder WMS-Systemen ausgelöst und Statusmeldungen zurückgemeldet werden, ohne dass eine proprietary Integration erforderlich ist. Anbieter wie MiR liefern dafür einen dedizierten VDA-5050-Adapter, Agilox setzt mit X-SWARM auf eine dezentrale Schwarmintelligenz mit Standard-ERP/WMS/MES-Protokollen, und der CarryBot D150 stellt über 500 offene APIs sowie drei Hardware-Erweiterungsschnittstellen bereit, über die kundenseitige MES-Anbindungen mit einer durchschnittlichen Entwicklungszeit von sieben Tagen realisiert werden können.
Welche Anforderungen an Gangbreite, Traglast und Mehrschichtbetrieb muss ein AMR in einer Bestandsfabrik mit engen Produktionsgassen erfüllen? In Bestandsfabriken liegt die nutzbare Gangbreite häufig unter 1.000 mm – hier sind kompakte Modelle wie der MiR250 (580 mm breit, 250 kg Nutzlast, Türdurchfahrt ab ca. 800 mm) und der OTTO 100 (550 mm breit, 150 kg Nutzlast) im Vorteil, während Schwerlast-AMRs wie der Agilox ONE (Mindest-Gangbreite 1.600 mm) oder der OTTO 750 v2 (1.283 mm breit) eher für Neubauten und breite Linien konzipiert sind. Der CarryBot D150 positioniert sich mit 525 mm Breite, 65 cm Mindest-Durchfahrtsbreite und 150 kg Nutzlast als kompakter 150-kg-AMR mit zwölf Stunden Laufzeit unter 100-kg-Last (unter Laborbedingungen) und automatischer Rückkehr zur Ladestation – ein Profil, das im Dreischichtbetrieb häufig ohne manuelles Eingreifen auskommt. Bei Mehrschichtbetrieb sollte zudem die Lade- bzw. Wechselstrategie (Auto-Charging vs. Hot-Swap-Akku) und die Verfügbarkeit von Ersatzgeräten mit dem Anbieter vertraglich fixiert werden.
Die Spezifikationen der Drittanbieterprodukte basieren auf öffentlich zugänglichen Daten (bis zu, unter Laborbedingungen, laut Herstellerangaben) und können variieren; Produktnamen und Marken gehören den jeweiligen Eigentümern; wenn ein Produkt Kameras, Sprachaufzeichnung, Kartierung oder Cloud-Datenverarbeitung umfasst, müssen Betreiber vor dem Einsatz die DSGVO-Konformität überprüfen.
