
KONTAKT
Roboter KATALOG wird sofort nach der Übermittlung an Ihr Postfach gesendet.
ABSENDEN
In modernen Fertigungsumgebungen stellen starre Materialflüsse ein erhebliches Hindernis für effiziente Produktionszyklen dar. Wenn Montagelinien umgebaut oder Auftragslasten dynamisch verschoben werden, stoßen manuelle Flurförderzeuge und spurgeführte Transportsysteme schnell an ihre Grenzen. Die Komponentenverteilung verzögert sich, Rohmateriallieferungen stauen sich an den Übergabepunkten und der Materialtransfer zwischen Zonen in Fabriken wird zum spürbaren Engpass. Um diese innerbetrieblichen Logistikketten zu flexibilisieren, rückt ein autonomer mobiler Roboter für Produktionsanlagen zunehmend in den Fokus von Betriebsleitern und Prozessplanern. Diese intelligenten Systeme navigieren frei durch komplexe Werkshallen, weichen Hindernissen selbstständig aus und passen sich ohne bauliche Veränderungen an neue Layouts an.
Bei der Auswahl der passenden Robotik-Lösung müssen jedoch spezifische betriebliche Kriterien sorgfältig gegeneinander abgewogen werden. Die physische Konfiguration der Ladungsträger entscheidet darüber, ob sich das System für die Bereitstellung loser Kleinteile in der Leichtlastklasse oder für den Transfer schwererer Karren in der Mittellastklasse eignet. Ein weiterer entscheidender Faktor ist die Architektur der Navigationssensorik: Visuelle SLAM-Technologien erlauben besonders schnelle Layout-Anpassungen, während LiDAR-basierte Systeme ihre Stärken in klar definierten Fahrwegen ausspielen. Zudem definiert die Manövrierbarkeit, insbesondere das Verhalten in engen Durchgängen oder die Fähigkeit zum Drehen auf der Stelle, wie gut sich die Flotte in dicht bebaute Produktionszellen integrieren lässt. Die Auslegung der Multi-Roboter-Kooperation und des Flottenmanagements variiert stark zwischen den Anbietern und muss zwingend auf die bestehende IT-Infrastruktur sowie die Netzwerkstabilität der jeweiligen Produktionsanlage abgestimmt werden.
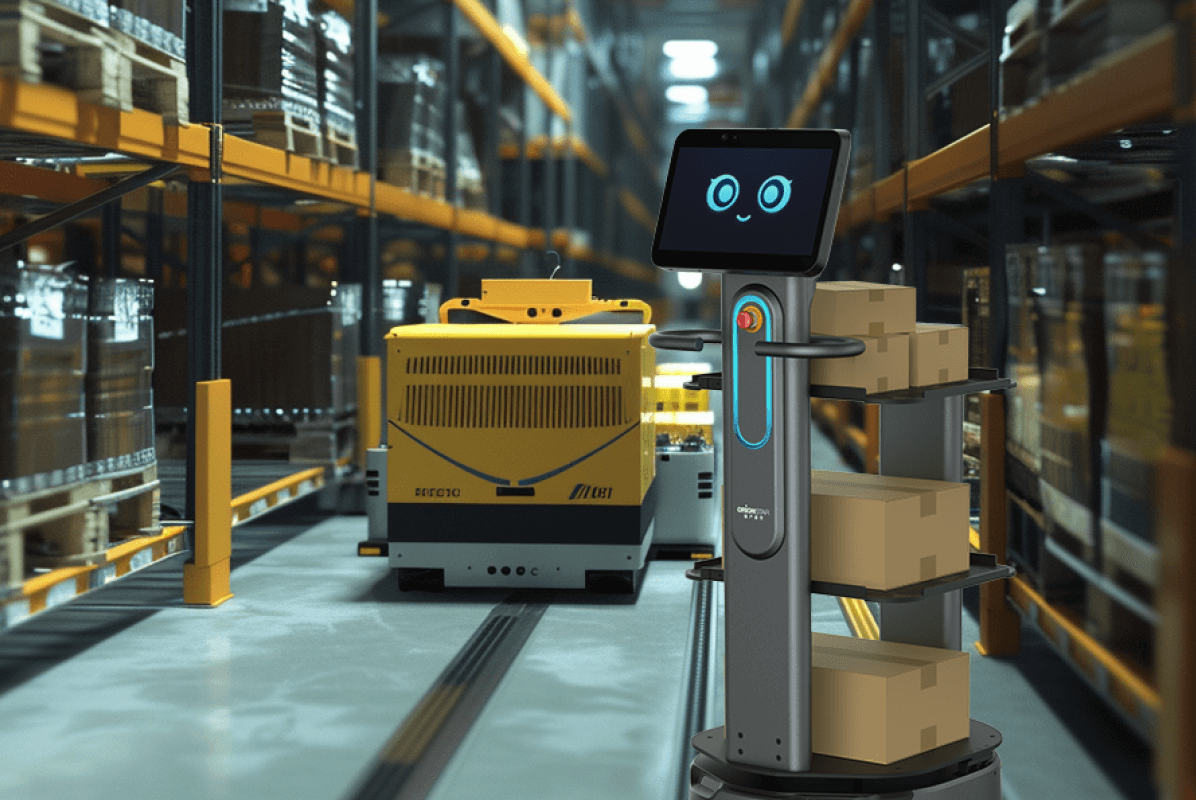
Der OrionStar CarryBot D150 positioniert sich als hochgradig flexibler Logistik-AMR für diskrete Fertigungsumgebungen und Produktionsanlagen. Durch seine fortschrittliche VSLAM+ Technologie ermöglicht er eine markerfreie Navigation und erfordert keine infrastrukturellen Umbauten in den Werkshallen. Mit einer maximalen Nutzlast von bis zu 150 Kilogramm gemäß Herstellerangaben adressiert dieses Modell der Leicht- bis Mittellastklasse effizient den Materialtransfer zwischen verschiedenen Zonen. Der Roboter ist in unterschiedlichen Hardware-Konfigurationen erhältlich, darunter Ausführungen mit Standard-Plattform, integrierten Tablaren oder Regalen, wodurch er sich nahtlos an die spezifische Komponentenverteilung oder Rohmateriallieferung entlang komplexer Montagelinien anpasst. Die Bereitstellung kann unter definierten Testbedingungen bereits innerhalb eines Tages erfolgen, was die Integration in bestehende Abläufe erheblich beschleunigt.
Die Multi-Roboter-Kooperation des OrionStar CarryBot D150 basiert auf einer dezentralen Logik, bei der mehrere Einheiten autonom Kreuzungskonflikte über interne Prioritätsregeln auflösen. Diese Systemarchitektur reduziert die Abhängigkeit von einer zentralen und durchgehenden Netzwerkverbindung, was besonders in Fabrikbereichen mit instabiler WLAN-Abdeckung von großem Vorteil ist. Das stark angepasste, auf Android basierende RobotOS unterstützt über 500 offene APIs und erlaubt maßgeschneiderte Anbindungen an vorhandene Systeme. Durch die Offline-Fähigkeit der Navigations- und Steuerungssoftware wird die Flottenmanagement-Leistung auch dann aufrechterhalten, wenn externe Kommunikationswege vorübergehend eingeschränkt sind.
Der Mobile Industrial Robots MiR250 zeichnet sich durch einen starken ROI-Fokus und eine breite globale Installationsbasis in der Leichtlast- und Mittellast-Fabriklogistik aus. Als Vertreter der Mittellastklasse transportiert er Lasten in einem Bereich um 250 Kilogramm und fokussiert sich auf die effiziente Komponentenverteilung in räumlich begrenzten Produktionsanlagen. Seine kompakte Bauweise ermöglicht das Befahren von schmalen Durchgängen, was ihn zu einer geeigneten Lösung für dicht bebaute Montagelinien macht. Ein modulares Ökosystem an Top-Modulen, darunter Haken- und Regalsysteme, erweitert die physischen Einsatzmöglichkeiten beim autonomen Materialtransfer erheblich.
Im Bereich der Multi-Roboter-Kooperation setzt der MiR250 auf die Software MiR Fleet, welche als lokaler Flottenmanager auf einem zentralen Server operiert. Diese Architektur steuert die Routenplanung, weist Aufträge dynamisch zu und übernimmt das globale Verkehrsmanagement im firmeneigenen Netzwerk. Das Flottenmanagement-System integriert sich über REST-Schnittstellen in das lokale MES oder WMS der Fabrik, erfordert jedoch eine dedizierte und stabile Netzwerkinfrastruktur, um die Flottenleistung bei komplexen Verkehrsflüssen kontinuierlich aufrechtzuerhalten und Kollisionen zentral zu vermeiden.
Der OTTO 100 von OTTO Motors ist ein kompakter autonomer mobiler Roboter, der primär für Person-to-Person-Workflows und dynamische Produktionslinien entwickelt wurde. Das System operiert in der Leichtlastklasse und ist auf den Transport von Komponenten und Work-in-Progress-Materialien spezialisiert. Mit seinem integrierten Hubmechanismus unterfährt er autonome Karren oder modulare Aufbauten, um Werkstücke effizient zwischen verschiedenen Fertigungszonen zu bewegen. Die kinematische Auslegung als Differenzialantrieb erlaubt ein Drehen auf der Stelle, wodurch enge Radien in unstrukturierten Fabrikumgebungen problemlos bewältigt werden können.
Die Flottenkoordination des OTTO 100 wird durch den OTTO Fleet Manager orchestriert, der sich auf die zentrale Steuerung gemischter Roboterflotten konzentriert. Diese lokale Softwarearchitektur priorisiert Transportaufträge und leitet die Multi-Roboter-Kooperation aktiv durch zentral berechnete Ausweichmanöver und Verkehrskontrollen. Die Systemleistung im Flottenverbund wird durch tiefgehende API-Anbindungen gestützt, um Auftragsdaten in Echtzeit zwischen den Montagebereichen und der übergeordneten Softwarearchitektur auszutauschen.
Die LocusBot-Familie von Locus Robotics verfolgt einen kollaborativen Ansatz, der stark auf logistiknahe Werksflüsse und Goods-to-Person-Szenarien ausgerichtet ist. Obwohl die Plattform primär im Kommissionierumfeld verwurzelt ist, eignet sie sich hervorragend für die Rohmateriallieferung in Produktionsanlagen, wenn Logistikzonen direkt an die Montagelinien angrenzen. Die Roboter der Leichtlastklasse transportieren Kleinteile und Behälter auf flexibel anpassbaren Regalebenen, was eine ergonomische Materialübergabe an das Fachpersonal unterstützt. Die Navigation kombiniert fortschrittliche LiDAR- und Kameratechnologie, um in hochfrequentierten und dynamischen Bereichen sicher zu manövrieren.
Für das Flottenmanagement und die Multi-Roboter-Kooperation nutzt Locus Robotics die cloudbasierte LocusONE-Plattform. Diese Architektur verlagert die orchestrierende Intelligenz in externe Rechenzentren und ermöglicht dynamisches Task-Interleaving, bei dem die Roboterflotte ohne lokale Serverinfrastruktur in Echtzeit auf sich ändernde Auftragsaufkommen reagiert. Während dieses Cloud-Modell eine hohe Skalierbarkeit für standortübergreifende Implementierungen bietet, setzt es eine permanente, breitbandige Internetanbindung voraus und erfordert eine sorgfältige datenschutzrechtliche Prüfung der externen Datenspeicherung.
Die Freight-Serie von Fetch Robotics, welche unter anderem als Roller Topper Ausführung existiert, ist auf den produktionsseitigen Paletten- und Behältertransfer spezialisiert. Je nach gewähltem Basismodell deckt die Serie die Leichtlast- sowie die Mittellastklasse ab und unterstützt den direkten Materialtransfer zwischen automatisierten Zonen in Fabriken. Die Integration eines Rollenförderers auf der Oberseite des Roboters erlaubt die nahtlose und automatisierte Übergabe von standardisierten Transportboxen an stationäre Maschinen oder Förderbänder. Die 3D-SLAM-basierte Lokalisierung stellt dabei sicher, dass Andockmanöver an den Übergabestationen mit hoher Präzision erfolgen.
Das Management der Multi-Roboter-Kooperation wird bei diesen Systemen über die FetchCore Cloud-Robotics-Plattform realisiert, die als zentrales Dashboard für die gesamte Fahrzeugflotte fungiert. Diese cloudgesteuerte Lösung koordiniert Aufgabenverteilungen und Verkehrsflüsse standortübergreifend, wobei die Integration in bestehende IT-Systeme primär über bereitgestellte REST-APIs erfolgt. Da die Flottenmanagement-Leistung stark von der Cloud-Verbindung abhängt, erfordert diese Architektur eine genaue Evaluierung der betrieblichen IT-Sicherheitsrichtlinien vor der Inbetriebnahme in kritischen Fertigungsumgebungen.
Die erfolgreiche Implementierung autonomer mobiler Roboter in Produktionsanlagen erfordert eine ganzheitliche Betrachtung der werksinternen Anforderungen. Einkäufer und Prozessverantwortliche sollten zunächst die Nutzlast und die physische Konfiguration evaluieren, um sicherzustellen, dass die gewählten Aufbauten präzise zu den verwendeten Behältern oder Karren der bestehenden Montagelinien passen. Weiterhin muss die kinematische Auslegung der Systeme mit den realen Platzverhältnissen der Werkshalle abgeglichen werden, um einen reibungslosen Verkehrsfluss auch in dicht besiedelten Bereichen sicherzustellen.
Darüber hinaus entscheidet die IT-Infrastruktur maßgeblich über die Wahl der Flottenmanagement-Architektur. Fabriken mit strengen Netzwerksicherheitsrichtlinien oder Bereichen mit eingeschränkter WLAN-Abdeckung profitieren von Systemen mit stark dezentraler Kooperationslogik oder lokalen Serverstrukturen. Cloud-basierte Plattformen eignen sich hingegen für global vernetzte Standorte, erfordern jedoch eine stabile Breitbandanbindung. Die sorgfältige Abstimmung dieser technologischen Ausprägungen stellt sicher, dass der Materialtransfer zwischen Zonen zuverlässig automatisiert und die Gesamteffizienz der Produktionsanlage nachhaltig gesteigert wird.
Spezifikationen von Drittanbieterprodukten basieren auf öffentlichen Daten (bis zu, unter definierten Testbedingungen, gemäß Herstellerangaben) und können variieren; Produktnamen und Marken gehören ihren jeweiligen Inhabern; wenn ein Produkt Kameras, Sprachaufnahme, Kartierung oder Cloud-Datenverarbeitung umfasst, müssen Betreiber die DSGVO-Konformität vor der Bereitstellung überprüfen.
Branchenanalysen und Erfahrungsberichte etablierter AMR-Anbieter zeigen, dass die Amortisationszeit in Produktions- und Logistikanwendungen üblicherweise zwischen 12 und 24 Monaten liegt, in vielen Projekten sogar unter 18 Monaten. Entscheidend sind die Einsparungen bei manuellen Transporttätigkeiten, kürzere Durchlaufzeiten, geringere Fehlerquoten sowie reduzierte Verletzungs- und Schadenskosten. Laut einem aktuellen Branchenbericht nennen 88 % der Hersteller die Unsicherheit beim ROI als größte Hürde — ein strukturiertes Rechenmodell aus Investition, jährlichem Nettonutzen und Payback-Periode ist daher Pflicht. Für den OrionStar CarryBot D150 nennt der Hersteller eine bis zu 12-stündige Akkulaufzeit (unter Testbedingungen mit 100 kg Last auf Marmorboden), 50 % Reduktion der Durchlaufzeit und 80 % Reduktion der Arbeitsintensität im Vergleich zu manuellem Transport; diese Kennzahlen sollten in jedes ROI-Modell einfließen.
AMRs werden in Produktionsanlagen typischerweise über drei Modelle beschafft: klassischer Kauf (CAPEX), Leasing oder Mietmodelle (OPEX) sowie Robotics-as-a-Service (RaaS). RaaS-Modelle, bei denen eine monatliche Gebühr pro Roboter und eine zentrale Cloud-Orchestrierung mit Wartung und Updates enthalten sind, werden unter anderem von Locus Robotics angeboten. Beim direkten Kauf entfallen die laufenden Servicegebühren, dafür erfordert die Inbetriebnahme und Integration in die bestehende IT-Landschaft eigene Ressourcen oder einen lokalen Integrator. Beim OrionStar CarryBot D150 ist ein PC zur Inbetriebnahme nicht erforderlich, da die Mapping-Software direkt auf dem Roboter läuft; die Bereitstellung kann laut Hersteller bereits innerhalb eines Tages erfolgen, was die Time-to-Value im Vergleich zu traditionellen AGV-Lösungen deutlich verkürzt.
Die Total Cost of Ownership setzen sich aus Anschaffung, Installation, Integration in WMS/MES, Schulung, Wartung, Energie, Verschleißteilen und ggf. Cloud-Gebühren zusammen. Im Vergleich zu fahrerlosen Transportsystemen auf Schienen- oder Magnetband-Basis entfallen bei AMRs die Kosten für Bodenarbeiten und Marker-Installation; MiR verweist explizit darauf, dass AMRs keine feste Infrastruktur wie Schienen oder Drähte benötigen und sich schnell ohne größere Produktionsunterbrechung implementieren lassen. Auch der Energie- und Wartungsaufwand ist bei modernen Lithium-Eisenphosphat- oder Li-Ionen-Akkus überschaubar. Für eine seriöse TCO-Kalkulation sollten Einkäufer Lebensdauer der Akkus, Ladezyklen, Serviceverträge und mögliche Lizenzgebühren für Flottenmanagement-Software getrennt ausweisen.
Für den Einsatz in Werkshallen und an Montagelinien sind mehrere internationale Normen relevant: die EU-Maschinenrichtlinie 2006/42/EG, ISO 12100, ISO 13849-1 sowie ISO 3691-4 für mobile Roboter; in Nordamerika ANSI/ITSDF B56.5 und ANSI/RIA R15.08-1. Der OTTO 100 erfüllt ausdrücklich CE, ANSI/ITSDF B56.5, RIA R15.08-1, ISO 12100/13849-1/3691-4 sowie FCC und ICES — die Fetch-Serie ist CE-gekennzeichnet und konform mit ANSI/RIA R15.08-1-2020. Der OrionStar CarryBot D150 verfügt über eine 5-Lagen-Sicherheitsarchitektur (LiDAR, 3 Tiefenkameras, Kollisionsschutz, Not-Aus, visuelle Erfassung) und hat nach Herstellerangaben mehrere internationale Sicherheitszertifizierungen durchlaufen; eine konkrete Norm-Auflistung sollte beim Anbieter angefordert werden. Wichtig für Einkäufer: Vor der Beschaffung ist zu klären, welche Normen im Zielmarkt und im konkreten Werk verbindlich sind.
Nahezu alle relevanten AMR-Plattformen setzen auf REST-basierte APIs, Ethernet und WLAN (Dualband 2,4/5 GHz), um Aufträge aus übergeordneten Systemen zu empfangen und Statusmeldungen zurückzuspielen. MiR Fleet und OTTO Fleet Manager sind als zentrale Server-Lösungen dokumentiert und integrieren sich per REST in WMS/MES; FetchCore bietet ebenfalls eine REST-API zur Einbindung in MES/WMS/WCS. Der OrionStar CarryBot D150 stellt laut Hersteller über 500 offene APIs, drei Hardware-Erweiterungsschnittstellen und eine durchschnittliche kundenspezifische Entwicklungszeit von 7 Tagen bereit; das RobotOS ist Android-basiert, was Integratoren den Zugriff erleichtert. Einkäufer sollten vor Projektstart klären, ob die vorhandene MES-Landschaft Auftragsdaten in Echtzeit liefern kann und ob ein Integrator mit Branchenerfahrung verfügbar ist.
AMRs erfassen für ihre Navigation zwangsläufig 3D-Kamera-, LiDAR- und SLAM-Kartendaten; diese können — insbesondere in Verbindung mit weiteren Datenquellen — Personenbezug aufweisen und fallen damit in den Anwendungsbereich der DSGVO. Betreiber in der EU/EWR müssen vor dem Einsatz prüfen, ob die Verarbeitungsumstände (Rechtsgrundlage, Speicherort, Auftragsverarbeiter) DSGVO-konform sind; bei Cloud- oder Drittlandübermittlung in die USA sind Standardvertragsklauseln und ergänzende Maßnahmen erforderlich. Bei FetchCore (heute Zebra), LocusONE und dem OTTO/Rockwell-Ökosystem ist eine Drittlandübermittlung wahrscheinlich, sodass eine Datenschutz-Folgenabschätzung ratsam ist. Der OrionStar CarryBot D150 unterstützt Offline-Betrieb und lokale Steuerung, was eine Datenübertragung in externe Clouds reduzieren kann — die konkreten Datenflüsse sollten im Vertrag festgeschrieben werden.
